
 智联海
机器人数字样机的节拍比实机快,如何拆开比较?
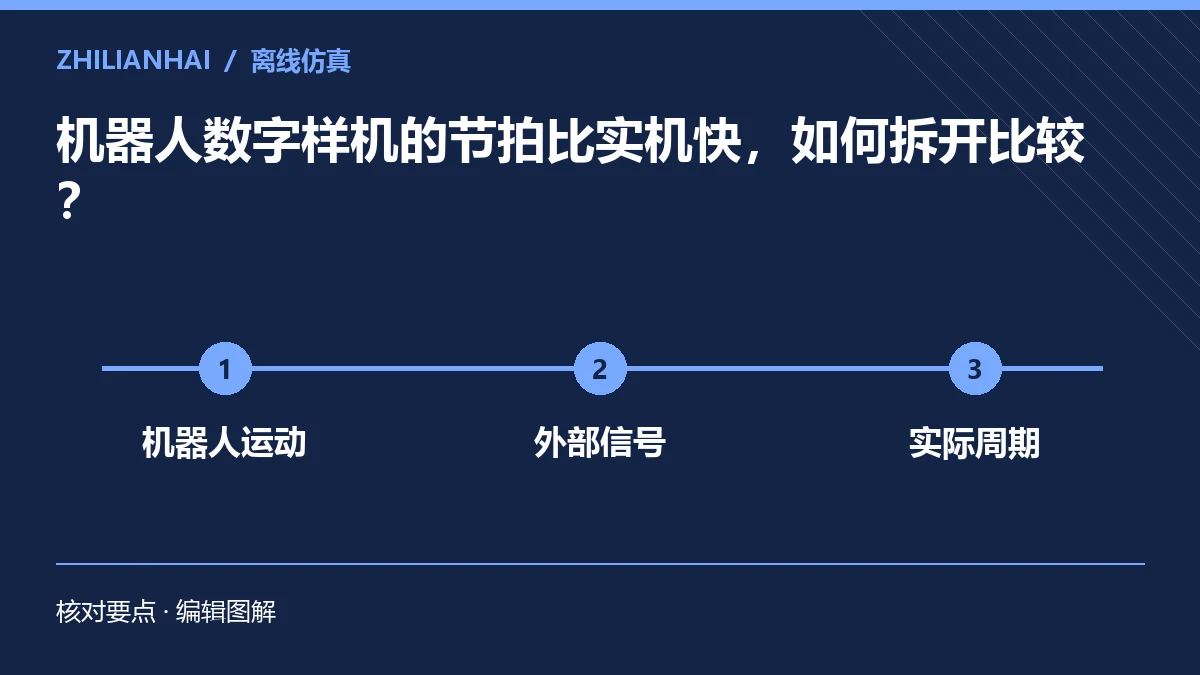
虚拟控制器能提供运动和程序信息,实际设备还存在上料、气动响应与外部确认等待。对照时先保持相同任务定义与起止点。
现场怎么核对
将仿真与现场日志按同一任务步骤对齐。若机器人移动时长接近而总周期差异大,就重点比较信号等待与工件到位,而非直接提高运动速度。
参考资料
ABB RobotStudio 离线编程资料。 图解为本文编辑整理,不代表厂家通用验收阈值。
虚拟控制器能提供运动和程序信息,实际设备还存在上料、气动响应与外部确认等待。对照时先保持相同任务定义与起止点。
将仿真与现场日志按同一任务步骤对齐。若机器人移动时长接近而总周期差异大,就重点比较信号等待与工件到位,而非直接提高运动速度。
ABB RobotStudio 离线编程资料。 图解为本文编辑整理,不代表厂家通用验收阈值。