 智联海


点击图片看企业介绍;实物、型号与参数请查厂家原始资料。


含无人叉车、料箱搬运、货架到人等公开产品入口。图片为原创品类示意,不代表厂商实拍。


含餐饮、酒店、园区与室外短途配送产品。图片为原创品类示意,不代表厂商实拍。


含洗地、吸尘与商用清洁产品。图片为原创品类示意,不代表厂商实拍。


KIRA B 50自主洗地机器人
Alfred Kärcher SE & Co. KG厂商公开资料入口;不是本站拍摄或独立验收的客户案例。


介绍机器人结构、工作原理、关键部件和常见基础概念。
0 条内容
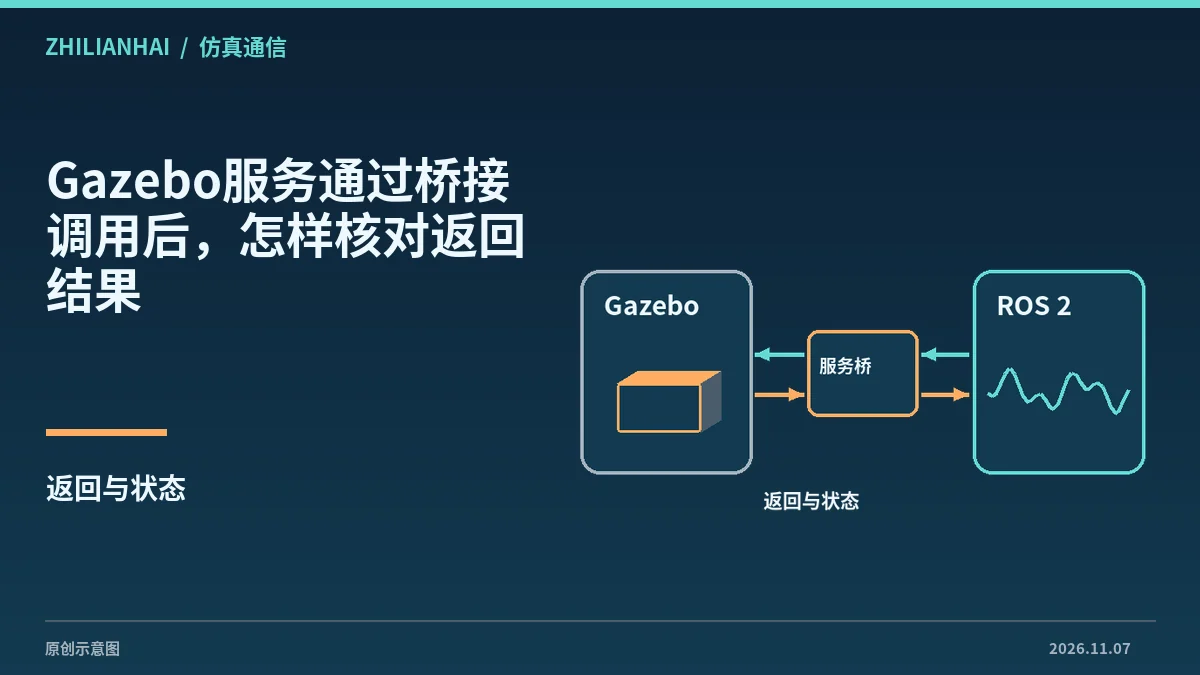
Gazebo 世界控制服务可经 ros_gz_bridge 暴露给 ROS 客户端。检查时应分开观察请求路由、服务返回以及目标仿真世界的实际状态,避免把连接成功当作操作完成。
查看详情
Gazebo 与 ROS 使用不同的消息类型名称。桥接对消息转换有支持范围,两个话题同名不代表类型可以互换。本文整理版本、类型映射和字段级样本验证。
查看详情
Gazebo 与 ROS 之间的桥接可以单向或双向。仿真端有数据而 ROS 端没有时,应从实际生产者、桥接方向和订阅者反向排查,并用一条带身份的样本检查是否跨越两端。
查看详情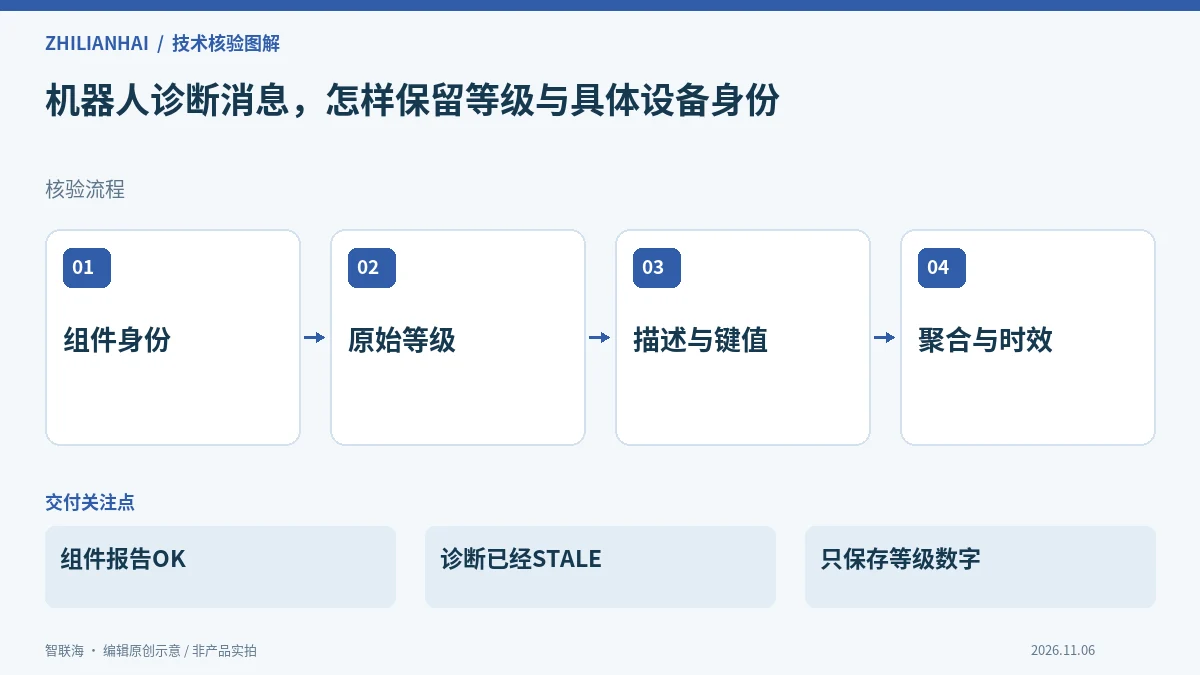
DiagnosticStatus描述单个组件状态,等级还需要与名称、硬件身份和具体值一起解释。本文依据ROS 2诊断消息定义,整理OK、WARN、ERROR与STALE的区别及界面聚合,避免只显示一个颜色就丢失设备归属、异常原因和数据是否仍新鲜。
查看详情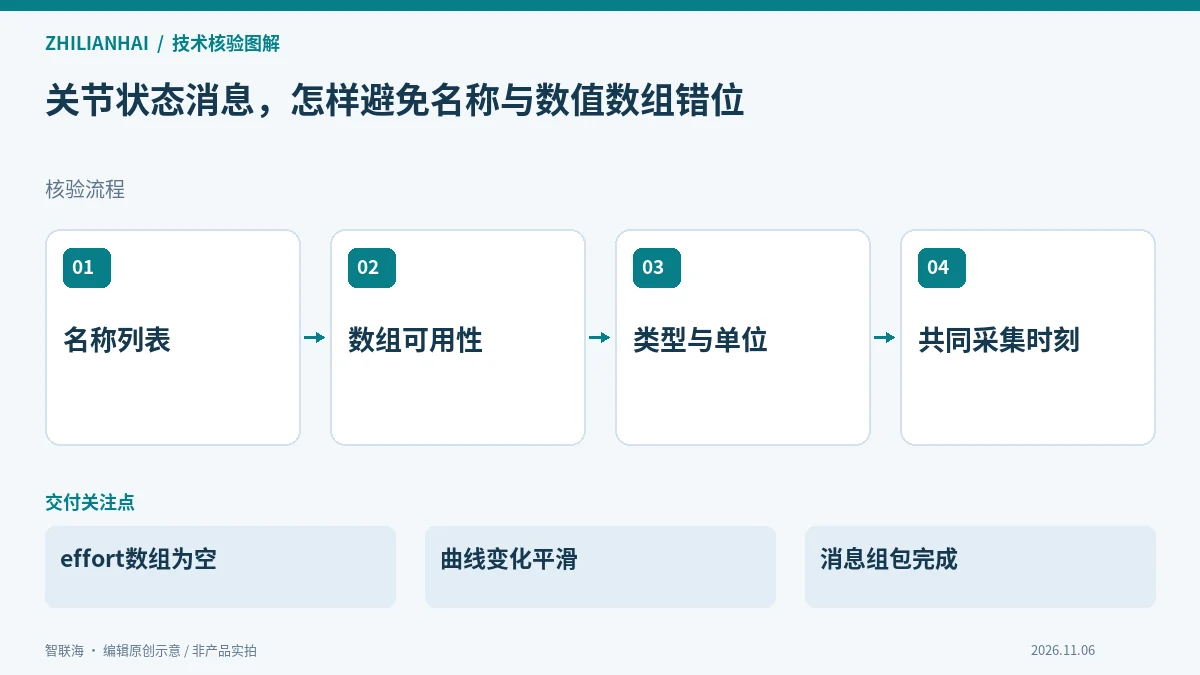
JointState通过关节名称与同位置数组元素关联状态,数组错位可能产生看似合理但归属错误的数值。本文依据ROS 2消息定义,整理数组长度、可选空项、单位和共同采集时刻,帮助团队在显示和计算前核对每个数值属于哪个关节。
查看详情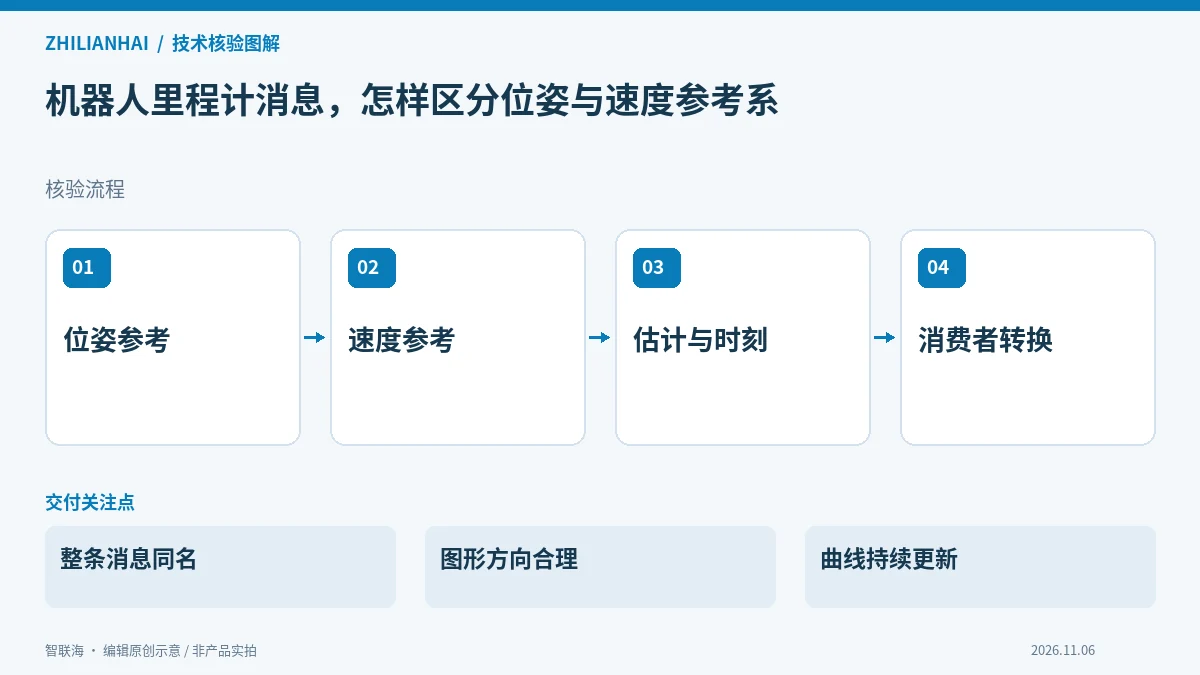
Odometry中的位姿与速度具有不同参考系约定,不能只看数值相近就直接混合计算。本文依据ROS 2里程计消息定义,整理header.frame_id、child_frame_id、协方差和消费者转换,帮助团队保留估计来源,并避免把消息接收成功当作几何关系已经正确。
查看详情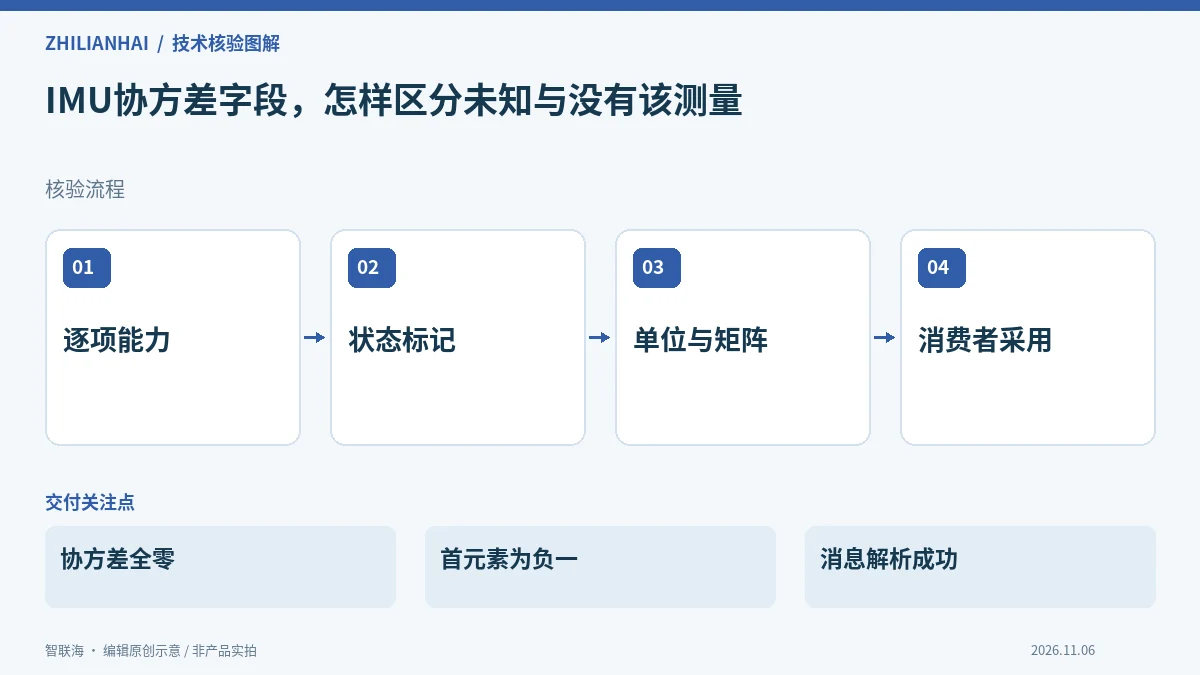
IMU协方差全零表示未知,而对应矩阵首元素为负一表示该项估计不可用,两者含义不同。本文依据ROS 2 Imu消息定义,整理字段状态、单位、矩阵来源与消费者处理,避免把未知不确定性解释为完全准确,或采用设备没有提供的估计。
查看详情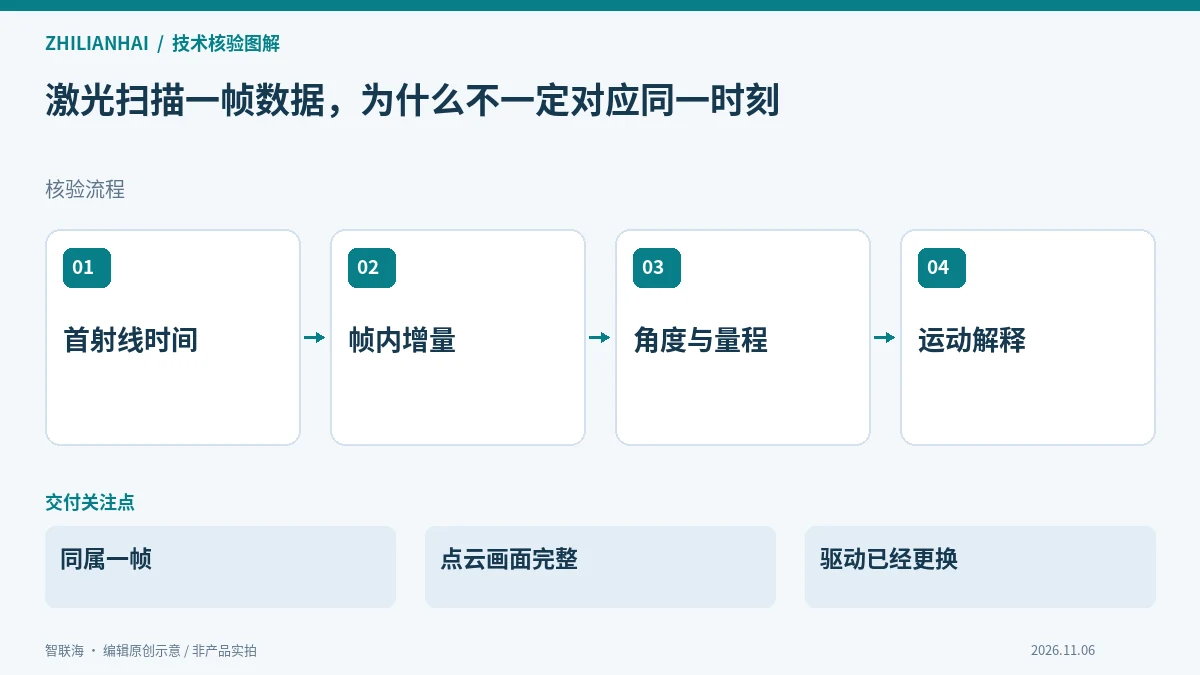
LaserScan消息的时间头对应首条激光射线,同一帧内部可能跨越一段采集时间。本文依据ROS 2消息定义,整理射线索引、时间增量、角度和有效量程,帮助团队核对机器人运动时的扫描解释,不把整帧所有点当作同一瞬间产生。
查看详情后台发布文章并选择对应栏目后,内容会显示在这里。
请更换关键词,或清除筛选后查看本页全部内容。