
 智联海
机器人产业信息与服务
产品技术
发布机器人新品、工程技术、研发和应用进展,内容保留发布来源与时间。
产品技术
2026-08-19 — 2026-10-09 · 收录 产品发布 / 技术研发 / AI与软件 · 已筛选 63 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 263 篇 · 第 11 / 30 页
 视觉结果串件:怎样用图像块数据核对帧身份视觉算法返回了结果,不代表结果就属于当前工件。本文依据Basler图像附加数据说明,整理帧编号、时间戳、活动设置和接收状态的…
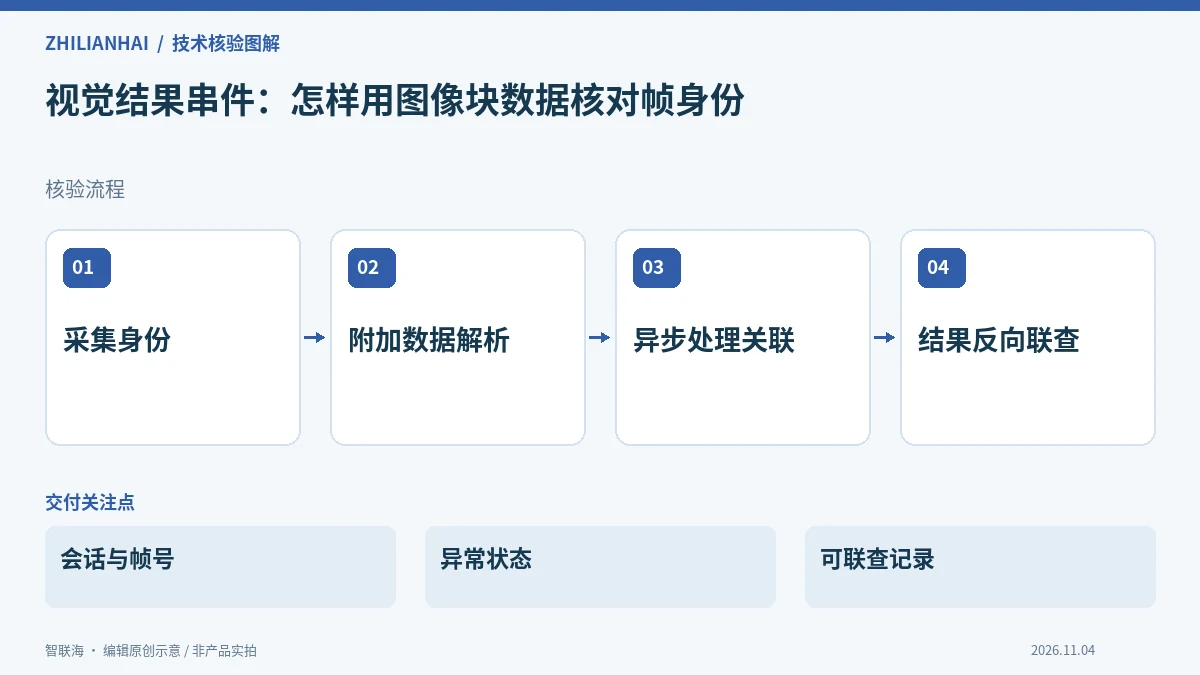
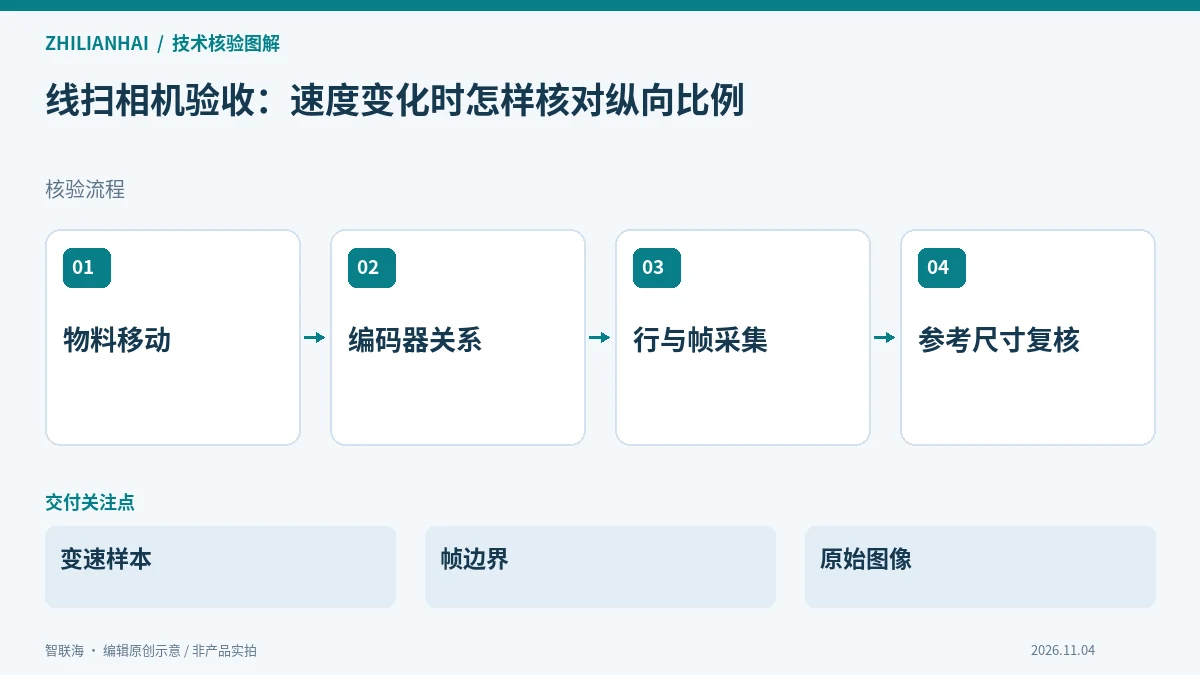 线扫相机验收:速度变化时怎样核对纵向比例线扫相机的纵向比例不仅取决于像素数,还与物料移动和行触发之间的关系有关。本文结合Basler官方用例,整理变速、换向、接缝与…透明容器三维识别,背景距离为什么也要列进测试Zivid透明物体成像文档说明,透射与背景反射会影响点云,且不同相机支持的引擎不同。本文从容器、包装膜和背景间距的组合样本入…高反光零件点云缺一块,HDR该怎样验证收益Zivid资料介绍用适用预设、视觉引擎和多次曝光改善高反光场景。本文聚焦饱和、暗部、采集时间及边缘细节的取舍,帮助采购方避免…全局快门也会拍糊,运动视觉怎样区分畸变与拖影Basler文档说明全局与卷帘快门的曝光方式不同。本文结合运动目标成像,区分逐行畸变、曝光拖影与触发时序问题,帮助机器人视觉…读码器能扫出来,为什么不能替代条码质量检测Cognex验证仪手册分别说明条码质量评级、数据格式检查与校准要求。本文将解码、格式核对、过程监控及验证仪报告分开,说明采购…反光包装总是读码失败,先比较照明再更换算法Cognex手持读码器资料展示直射、偏振和漫射照明选择,且不同型号支持范围不同。本文说明如何用反光薄膜与曲面标签组织样本,区…声学巡检发现漏气,怎样排除邻机和生产噪声干扰Boston Dynamics声学方案支持机器人采集漏气与机械异常相关数据。本文聚焦背景工况、观察位置、复核记录和维修后回测…机器人热像巡检,为什么同一设备要固定拍摄条件Boston Dynamics介绍Spot携带热像载荷开展定点巡检和趋势观察。本文解释视角、反射背景、负载状态与区域定位对比…
09-25周五
09-24周四
- 腾讯网
2026年“技筑青秀”无人机技能大赛开启报名!
“技筑青秀”无人机技能大赛大赛说明为深入贯彻落实国家关于发展低空经济的决策部署,加快培育低空经济应用场景和高技能人才队伍,搭建无人机技能交
行业综合中国行业综合原文 ↗ - 搜狐
机器人加速进厂,有实战能力的复合型工程师更紧缺了|新技能,新 ...
在第48届世界技能大赛与机器人相关的项目中,如何让机器人进入真实场景、完成具体任务,成为赛事考察的重点之一。与此同时,
行业综合中国行业综合原文 ↗ - 新浪财经
好专业好就业!第48届上海世赛自主移动机器人比拼进入白热化
今天上午12:09,自主移动机器人项目上午比赛时段倒计时还有1分钟,随着评分演示的临近,紧张感在观赛人群中慢慢升腾,选手们前一
行业综合中国行业综合原文 ↗ - 东方财富网财经频道
雷军投的机器人创企,拟8.1亿元入主A股公司
日前,*ST美芝(002856)发布公告称,由北京深朴智能科技有限公司(以下简称“深朴智能”)担任产业投资人、联合体牵头方的投资联合体,已被确定
行业综合中国行业综合原文 ↗
09-22周二
- 人民网 on MSN
愿做广东最坚定的“技术合伙人”
“AI(人工智能)产业应用的临界点已经到来,谁先把agent(智能体)能力与产业场景深度结合,谁将赢得下一轮竞争的主动权”。
行业综合中国行业综合原文 ↗ - 腾讯网
第五届数贸会今日开启!2008家企业齐聚,多款新机器人亮相,还能 ...
9月23日,第五届全球数字贸易博览会在杭州大会展中心正式开启。这是国内唯一以数字贸易为主题的国家级、全球性展会,本次
行业综合中国行业综合原文 ↗ - 新浪财经
央视见证!柳工无人驾驶电动挖掘机亮相首届智能机器人应用技能大展
9月20日,由中央广播电视总台主办的“智竞未来——首届智能机器人应用技能大展”浙江站活动在杭州启幕。活动汇聚300余台形态各异
行业综合中国行业综合原文 ↗ - 搜狐
机器人也会团队协作:库萨科技发布场景重建与多智能体管理双平台
9月20日,库萨科技联合创始人兼CEO杨希在2026环境卫生博览会的论坛现场,围绕《环卫数智化基石:“世界”重建与多智能体决策》
行业综合中国行业综合原文 ↗
09-21周一
09-20周日
- 智能制造网
“千项技术进企业(集群)促转化”启动仪式暨机器人产业联盟“揭榜 ...
导读:此次启动的“千技促转”行动,聚焦机器人产业试点,旨在努力打通“技术研发——场景适配——试点验证——规模推广——
行业综合中国行业综合原文 ↗ - 51CTO
机器人领域的OpenAI,竟然是OpenAI自己?
但几年后,OpenAI 关闭了机器人团队。Wojciech Zaremba 当时谈到过一个很现实的限制:机器人缺少像互联网文本那样可以
行业综合中国行业综合原文 ↗ - 新浪财经
对话何小鹏:做机器人难度20倍于造车,痛并快乐着
“9系大战”之后,大五座旗舰又成为了国内车企的新战场。9月17日,小鹏也交出了自己的答卷:G9L。 G9L上市发布会后,光子星球等与小鹏集团
行业综合中国行业综合原文 ↗ - 新浪财经
“System one”模型引爆AI圈:不生成文本,专为机器做快速决策
日前,一款由美国TypeSafe AI公司发布的首款“System one”模型Jev,震动AI圈。不同于以ChatG
行业综合中国行业综合原文 ↗ - OFweek机器人网
何小鹏为何说造机器人比造车难20倍?
前几天,小鹏G9L发布会结束后,何小鹏被媒体围住聊机器人,说了句很扎心的实话:做机器人的难度,大约相当于造车的20倍,"真的是非常困难"。 这话他二季度
行业综合中国行业综合原文 ↗
09-19周六
09-18周五
09-17周四
09-16周三
09-15周二
09-14周一
09-13周日
09-04周五
08-27周四
08-25周二
08-24周一
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。