
 智联海
机器人产业信息与服务
产品技术
发布机器人新品、工程技术、研发和应用进展,内容保留发布来源与时间。
产品技术
2026-08-19 — 2026-10-09 · 收录 产品发布 / 技术研发 / AI与软件 · 已筛选 5 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 263 篇 · 第 5 / 30 页
 机器人相机重新调焦后,原标定还能用吗?现场核对重点:焦距状态、图像测量、工位误差。
 机器人视觉换镜头后,抓取区域怎么重新验收?现场核对重点:镜头版本、有效视野、全区合格。
 夹具验收为什么要测放件,而不只测抓得住?现场核对重点:夹持稳定、脱离时点、放置位置。
 视觉工位换相机分辨率,怎样复测边缘定位?现场核对重点:边缘样本、像素坐标、实物偏差。
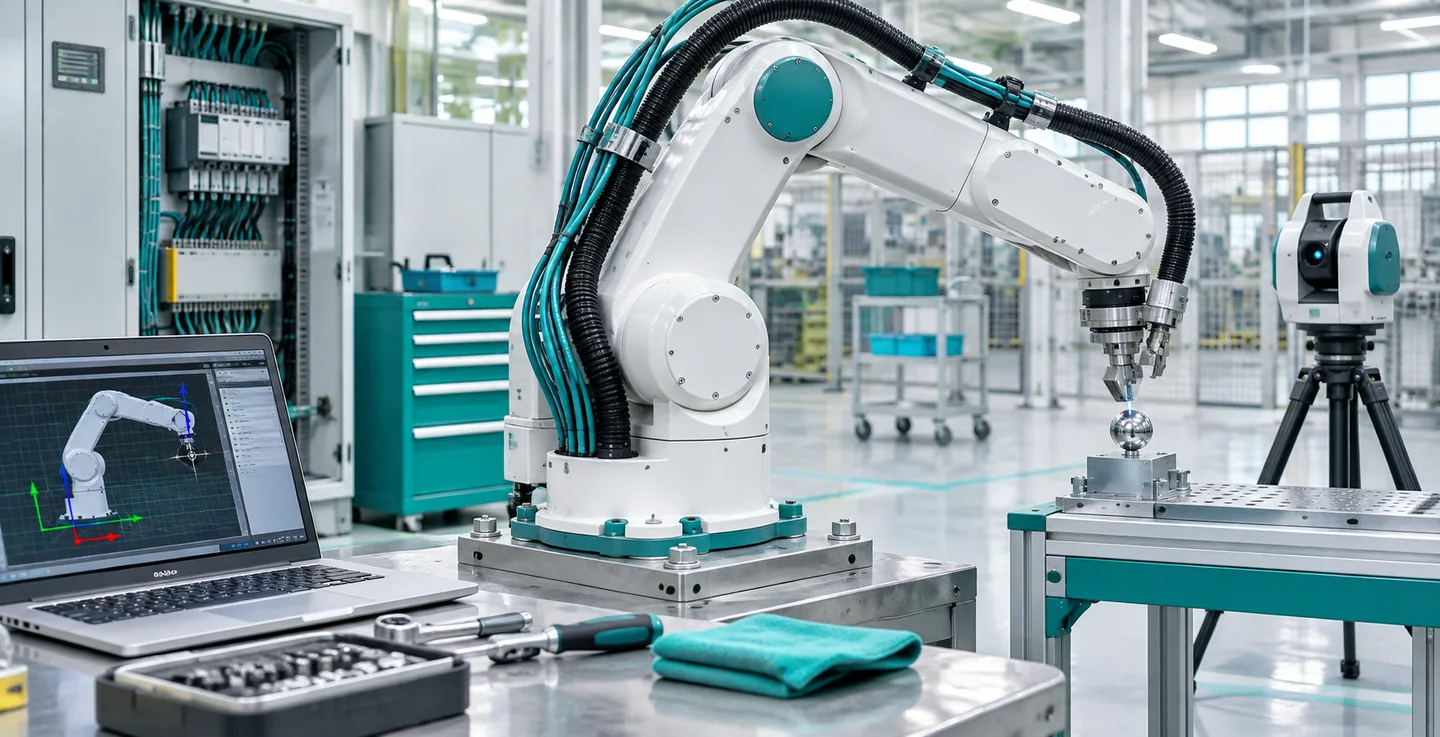 移动设备重新安装机械臂后应复核哪些基准将机械臂重新安装到移动底盘后,即使使用相同零件,底座位置和工具关系也需要按项目要求重新核对。
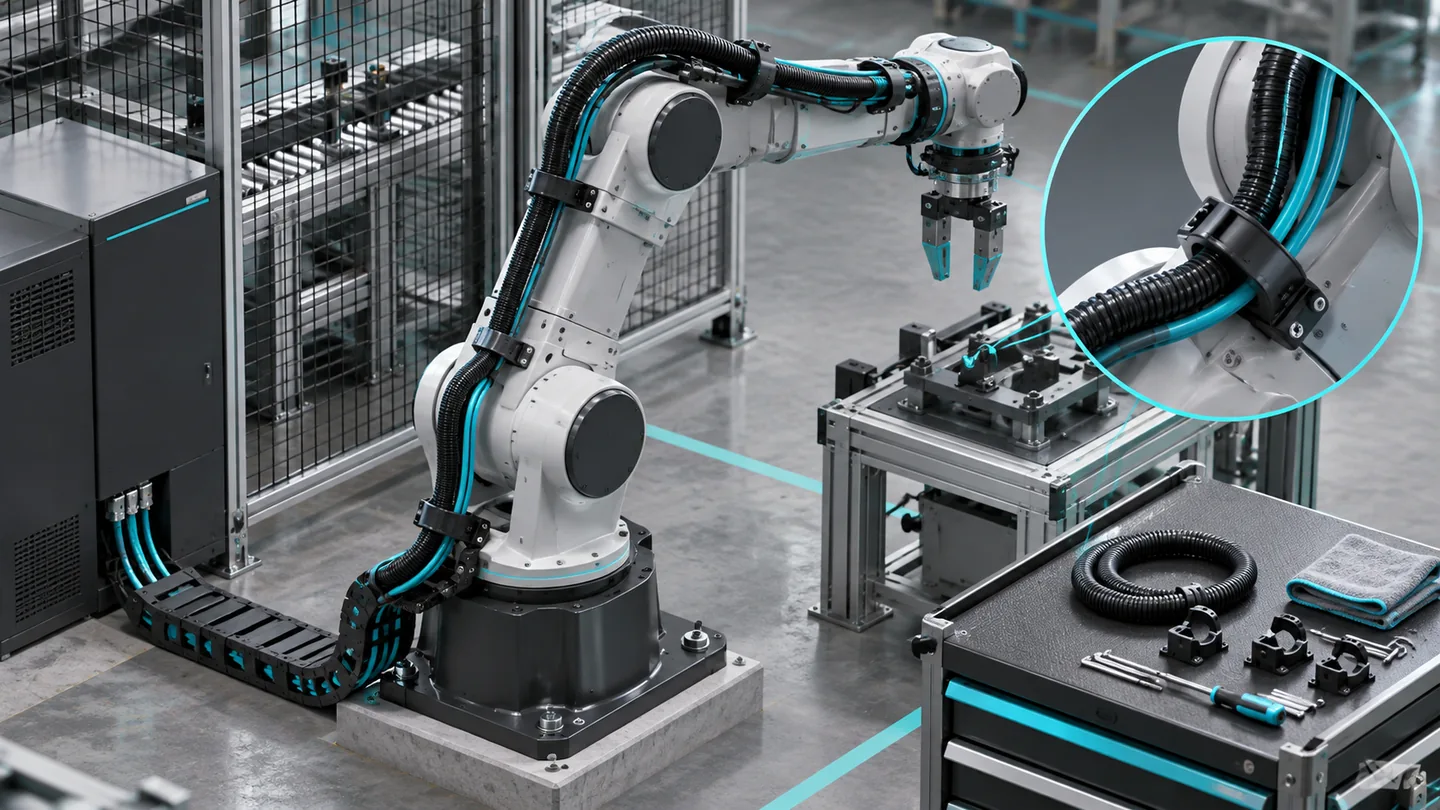 机器人线缆如何避开运动干涉与过度弯折机器人末端线缆随关节反复运动,布线需要同时满足供应商允许的弯曲条件和工作站的实际活动范围。固定得很整齐,不代表全程不会拉扯或…
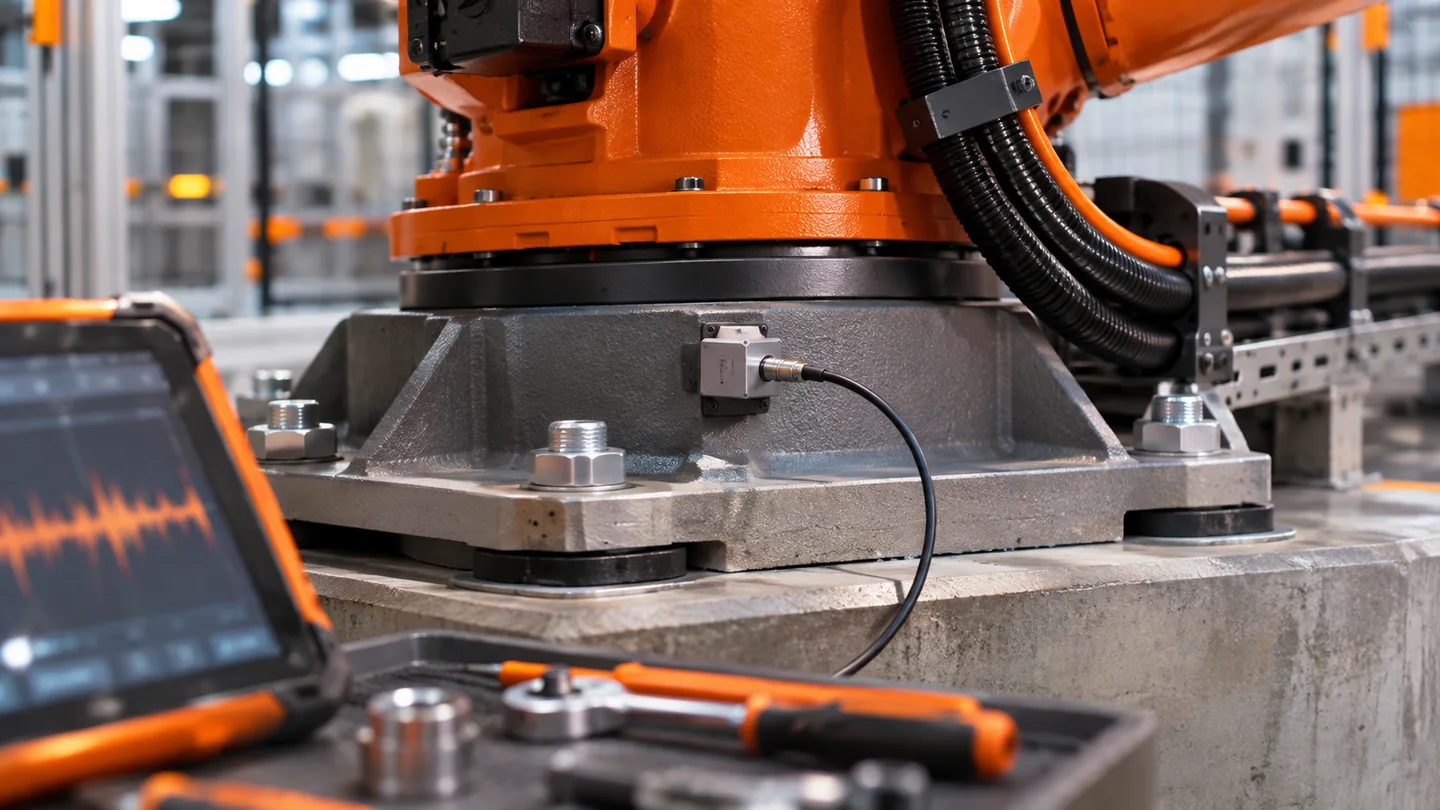 机器人底座出现振动如何组织排查底座振动可能来自支架、相邻设备或机器人运动本身。先收集可以复现的证据,再由专业人员判断原因和处理方式。
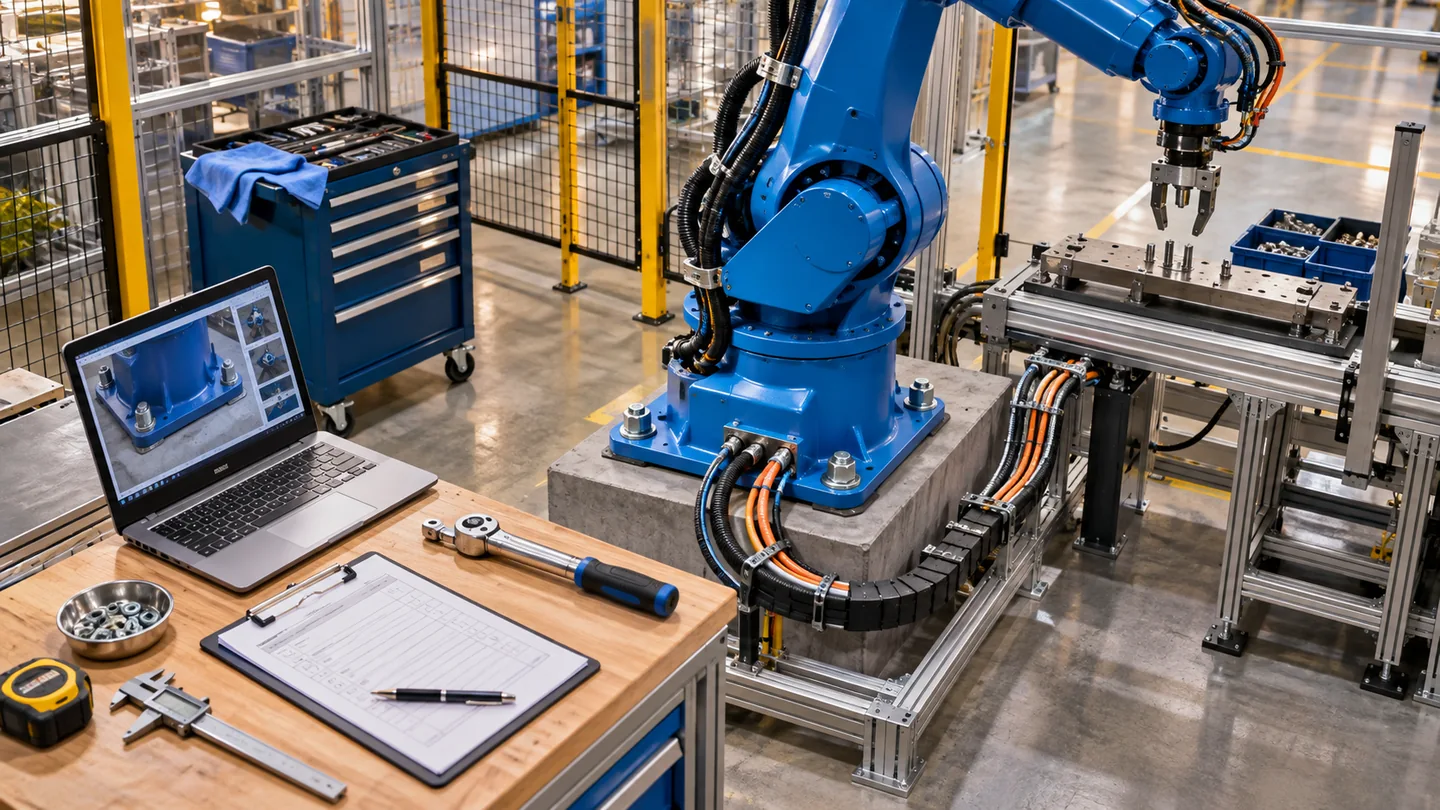 机器人底座螺栓维护需要保留哪些记录底座紧固件的检查需要与厂家安装说明和现场维护制度对应。记录的目的,是在支架维修或机器人重新安装时能够追溯所用零件和作业结果。
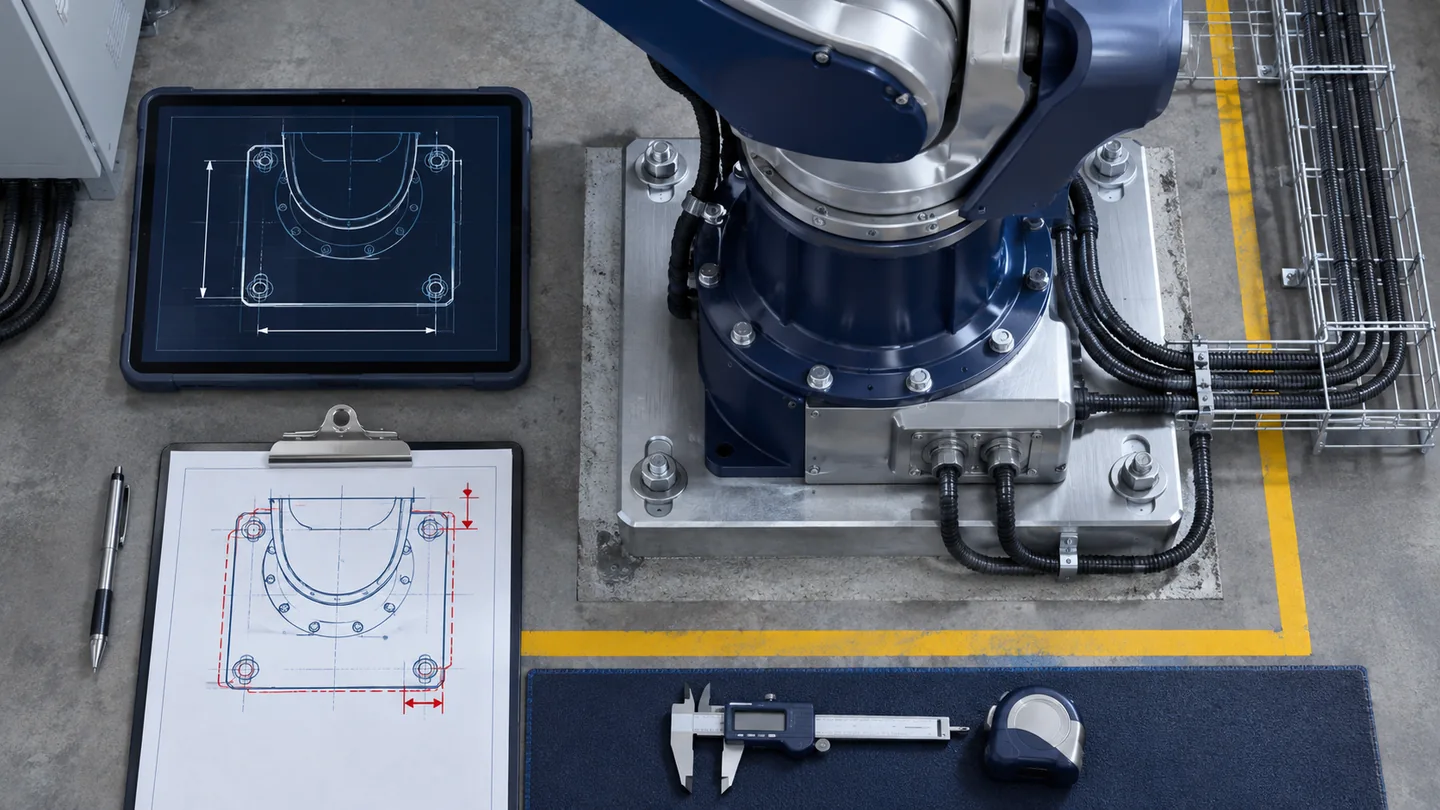 安装图纸与现场不一致时怎样记录差异安装图与现场不一致时,先记录并评估差异,再由设计和设备责任方决定如何处理。没有经过评估的现场改动会让后续维修和复验失去依据。
09-27周日
09-26周六
09-24周四
09-21周一
09-19周六
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。