
 智联海
机器人产业信息与服务
产品技术
发布机器人新品、工程技术、研发和应用进展,内容保留发布来源与时间。
产品技术
2026-08-19 — 2026-10-09 · 收录 产品发布 / 技术研发 / AI与软件 · 已筛选 616 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 263 篇 · 第 6 / 30 页
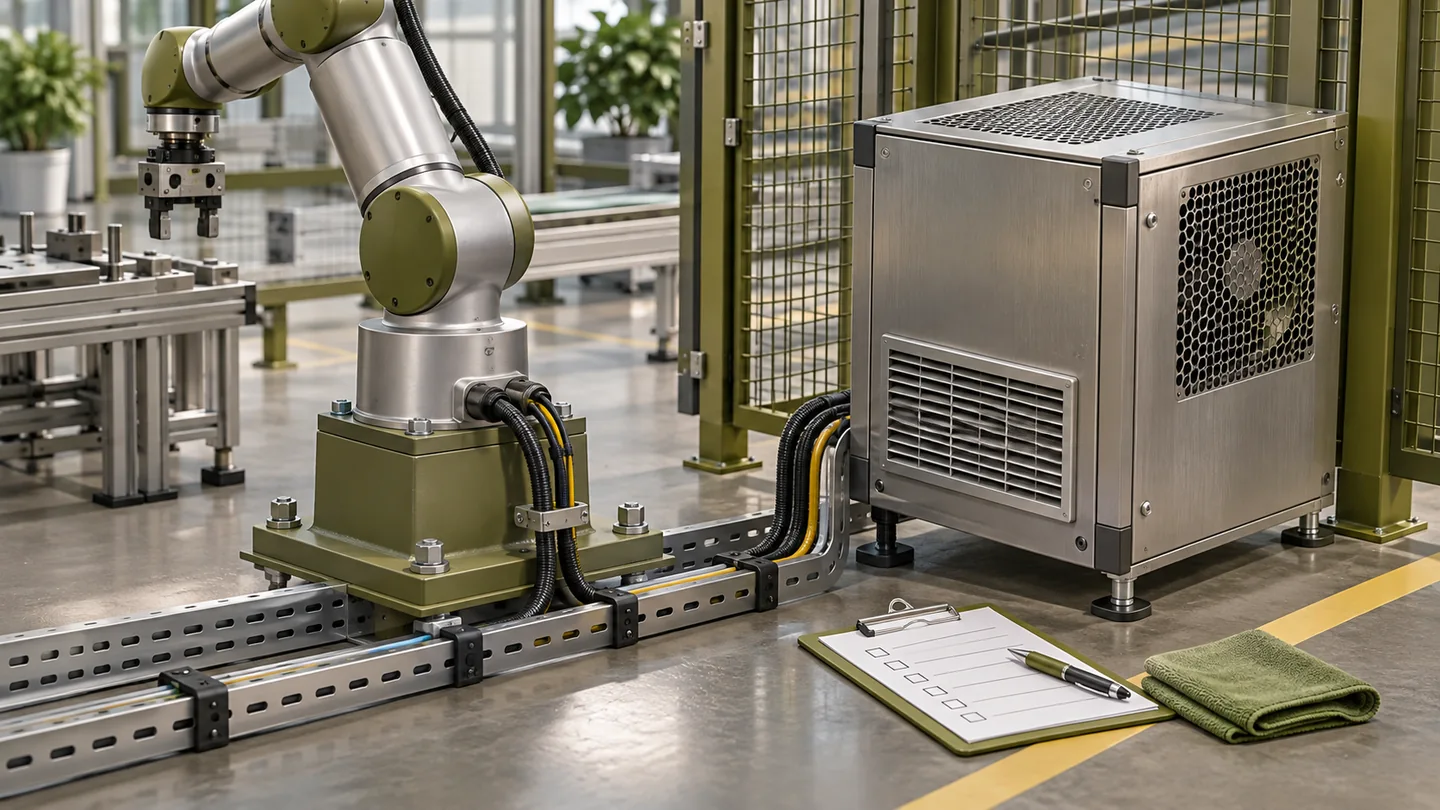 机器人控制柜散热如何纳入安装检查控制柜需要在规定环境下散热。堆放纸箱、遮住进风口或让柜体靠近热源,都可能改变设备运行条件。
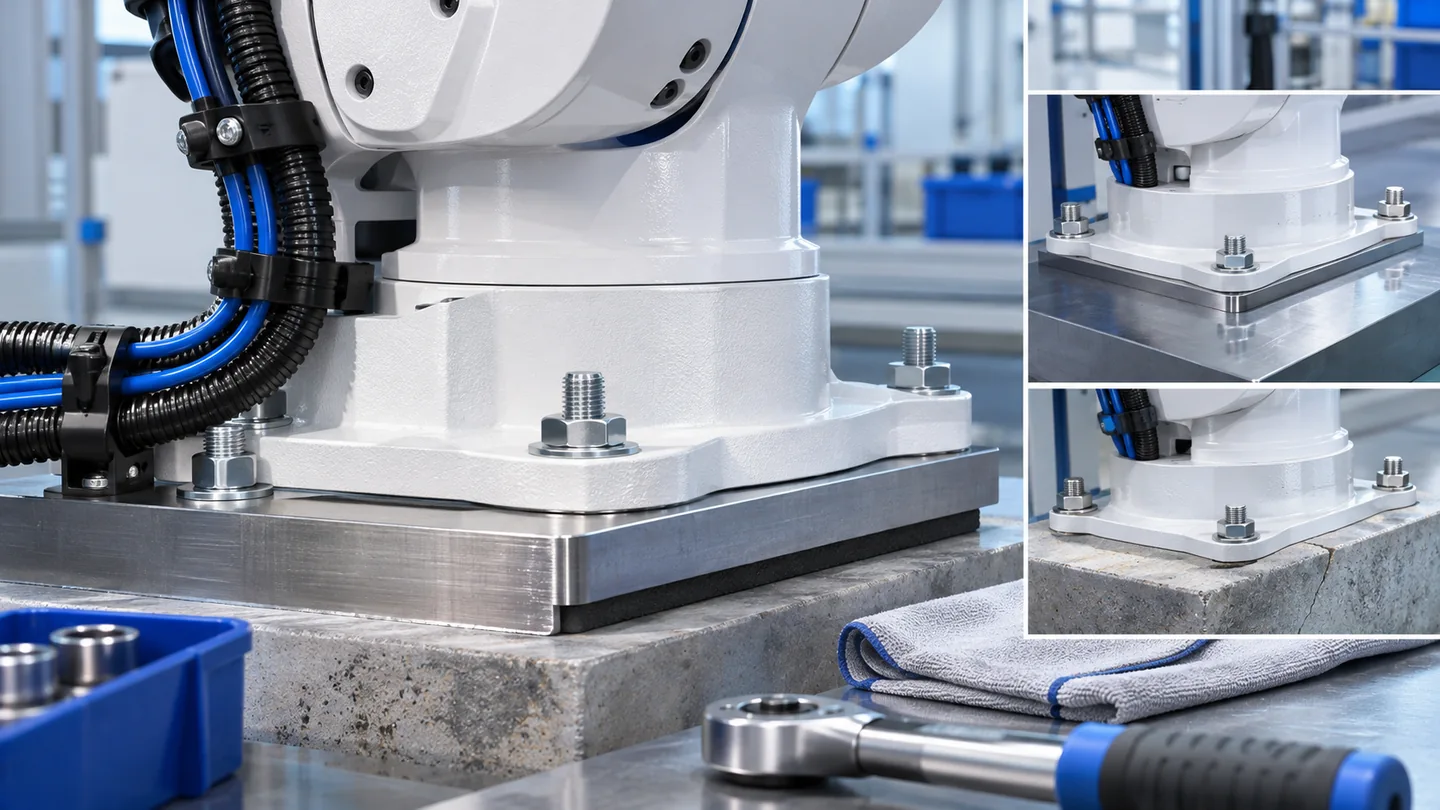 机械臂底座安装面如何影响重复性机器人本体参数符合要求,安装面仍可能成为重复性问题的来源。底座刚度、平整度和现场振动应按机型与应用条件一起检查。
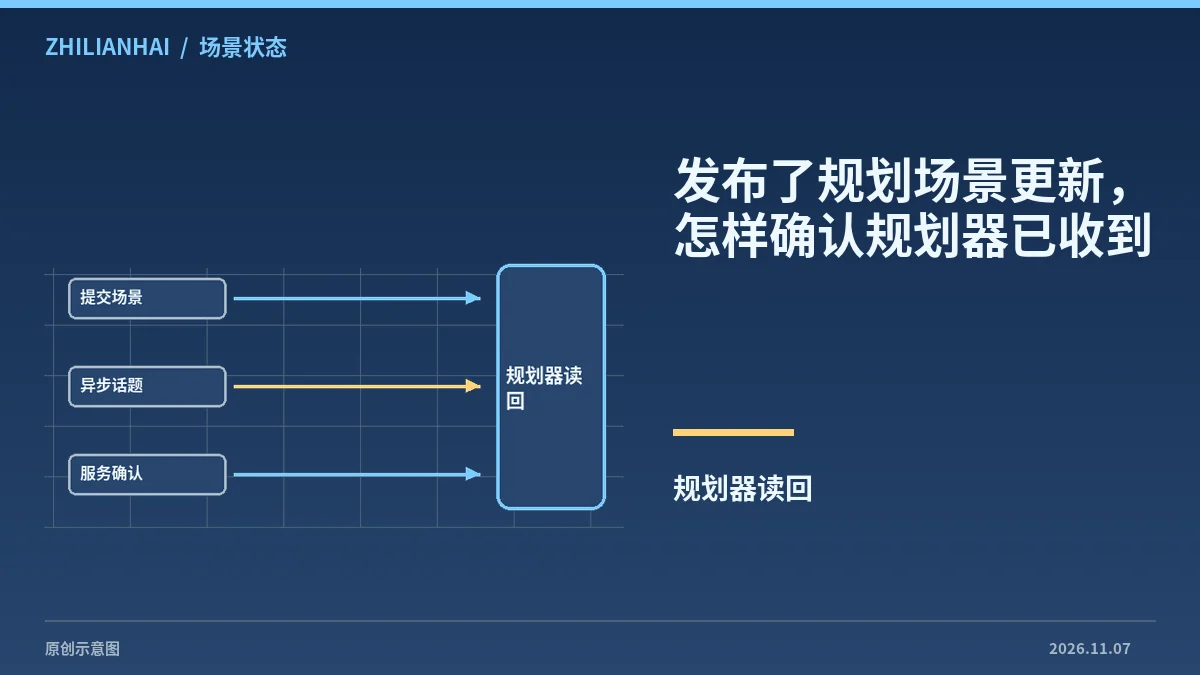 发布了规划场景更新,怎样确认规划器已收到场景消息已发布只表示发送动作完成。MoveIt 教程区分异步话题与等待应用结果的服务。规划依赖刚变动的工件或障碍时,应保留接…
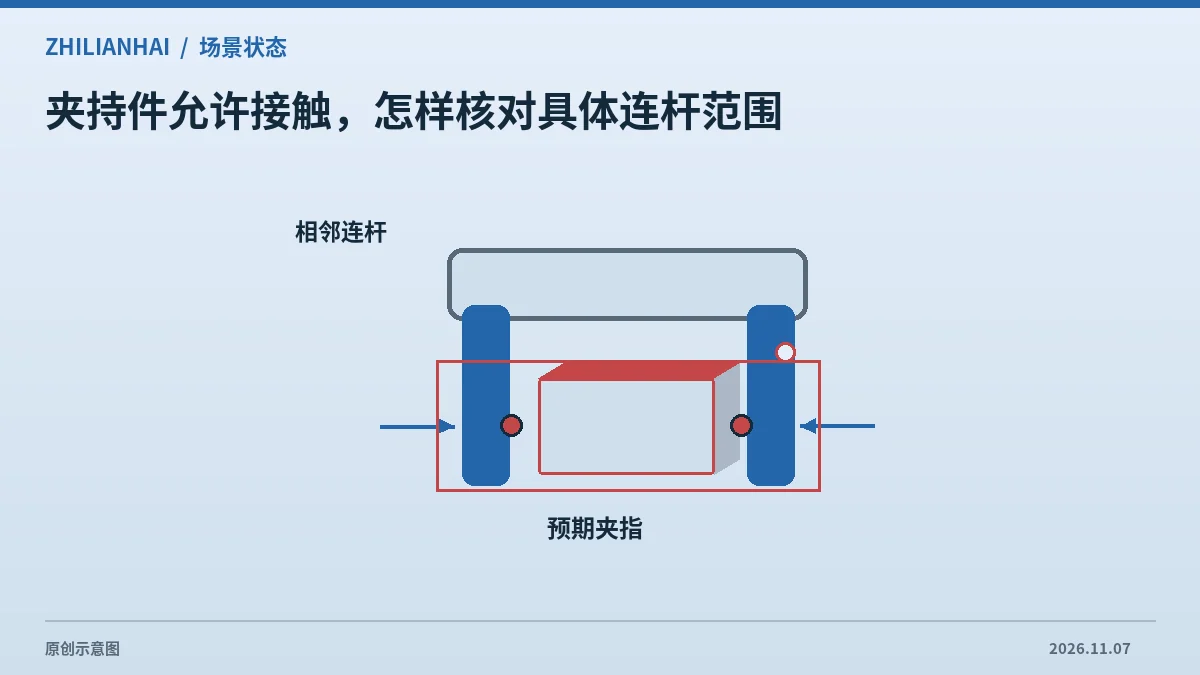 夹持件允许接触,怎样核对具体连杆范围MoveIt 附着对象可指定允许接触的连杆。夹指接触是夹持任务的一部分,其他连杆或周围对象仍需按项目的碰撞配置检查。本文整理…
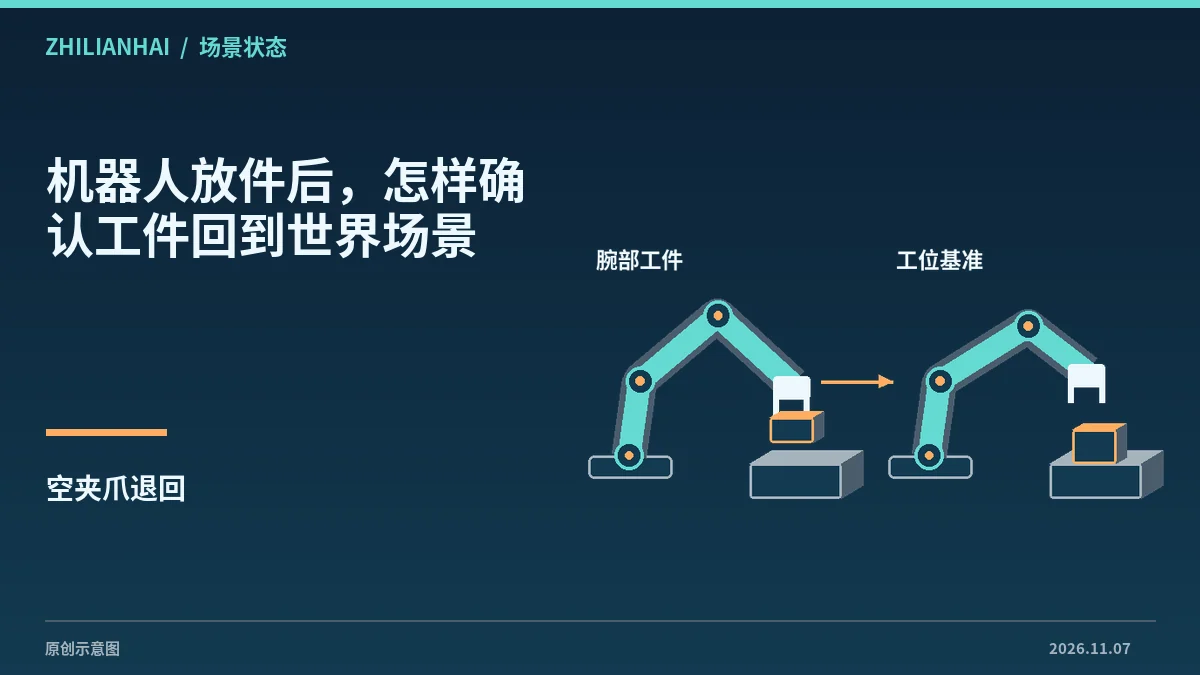 机器人放件后,怎样确认工件回到世界场景放件后只删除机器人上的附着物体,会使规划器看不到留在工位的工件。MoveIt 场景交接需要分别核对解除附着和世界中的重新放置…
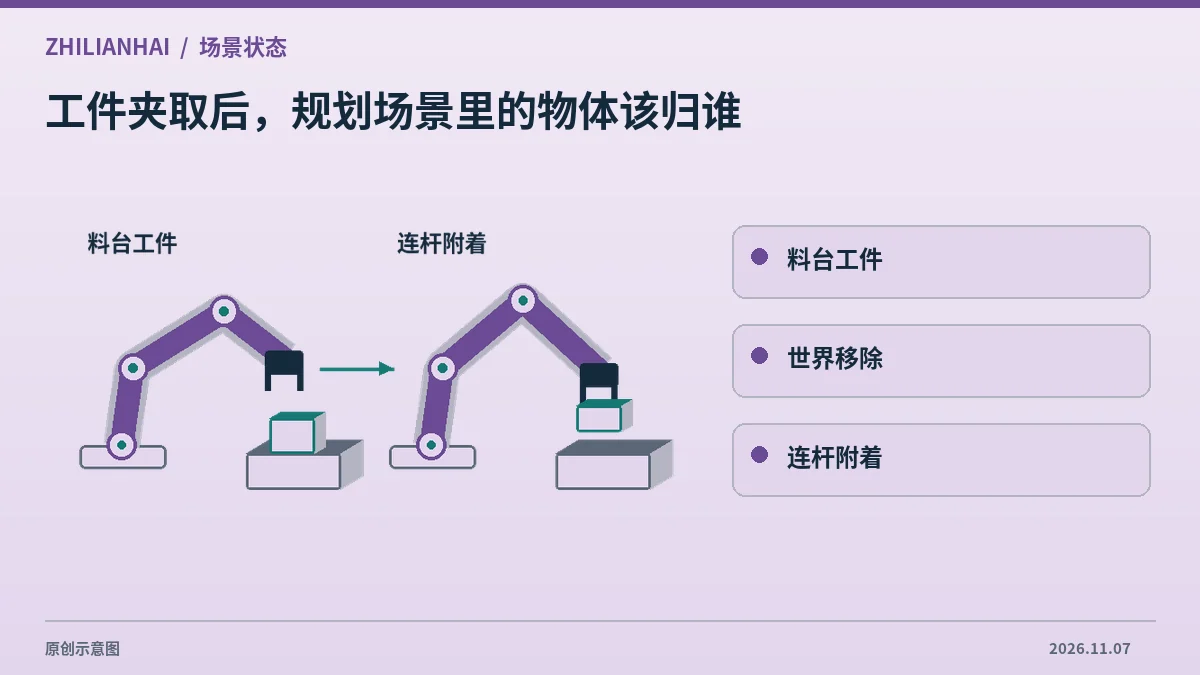 工件夹取后,规划场景里的物体该归谁夹取前的工件属于规划世界,夹取后应作为附着物体随机器人连杆移动。本文用 MoveIt 场景接口示例说明这个交接,重点核对世界…
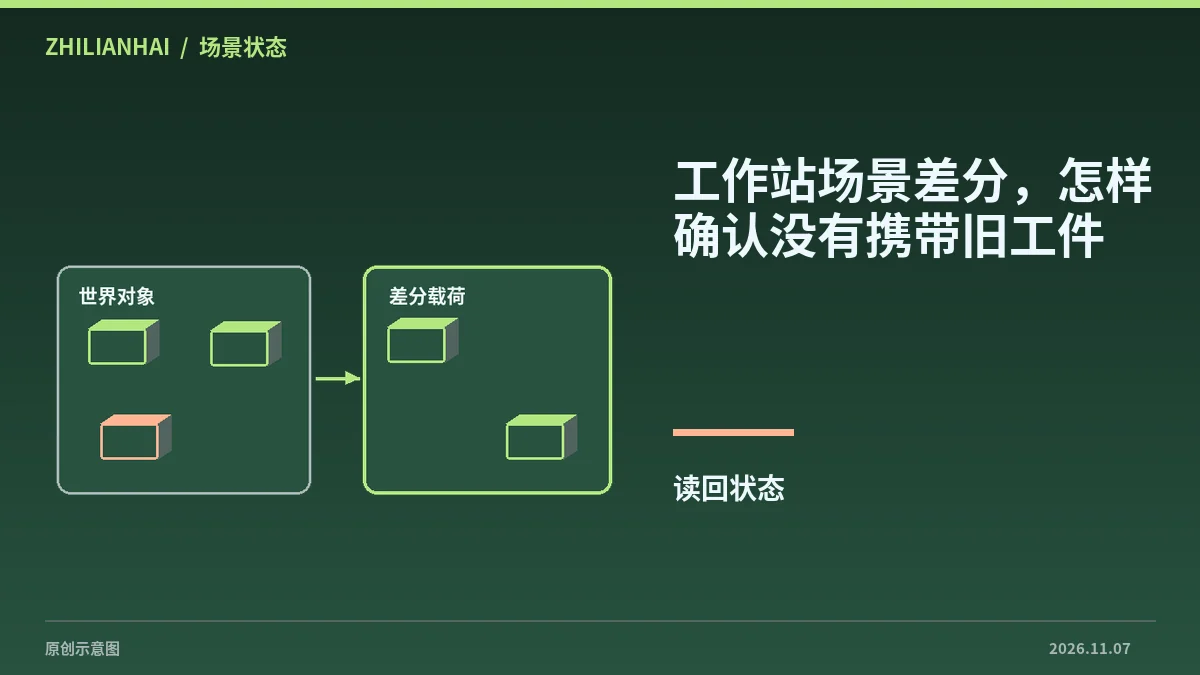 工作站场景差分,怎样确认没有携带旧工件规划场景差分用于提交局部变化。若重复使用同一个消息对象,之前的工件或附着条目可能仍在列表里。核对差分标志、对象身份和发送前后…
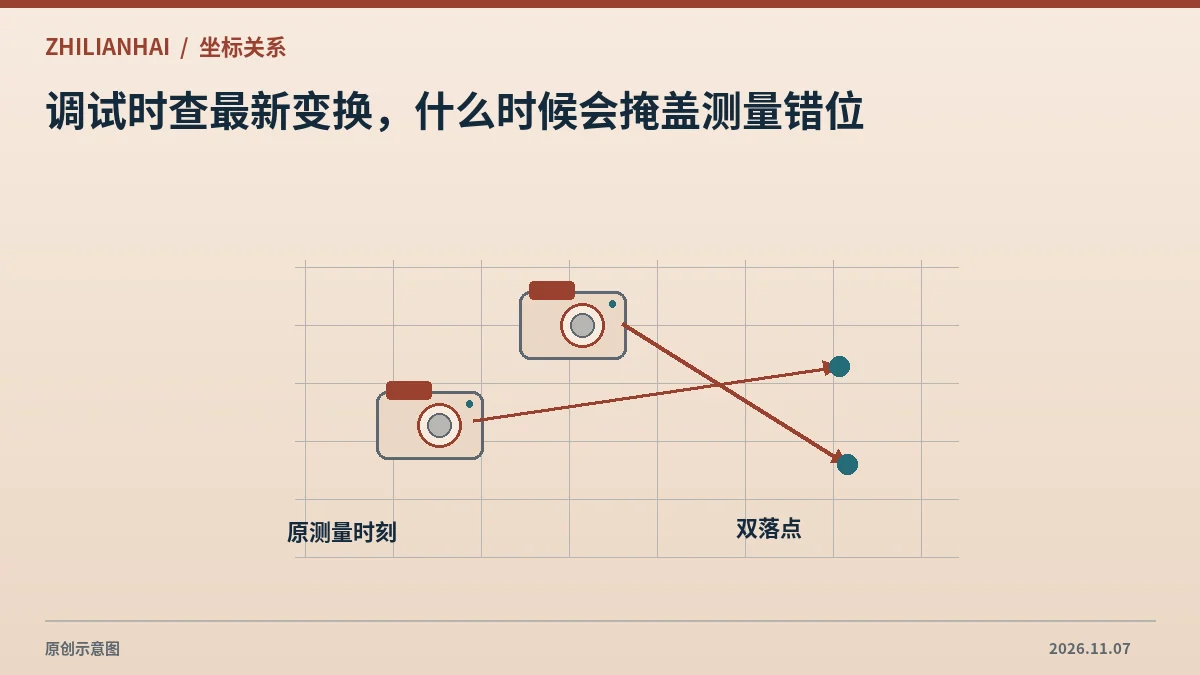 调试时查最新变换,什么时候会掩盖测量错位查询最新可用变换适合某些诊断场景。对采集后才到达的测量,最新变换可能对应机器人的另一姿态,需要比较原时间与最新时间的计算结果…
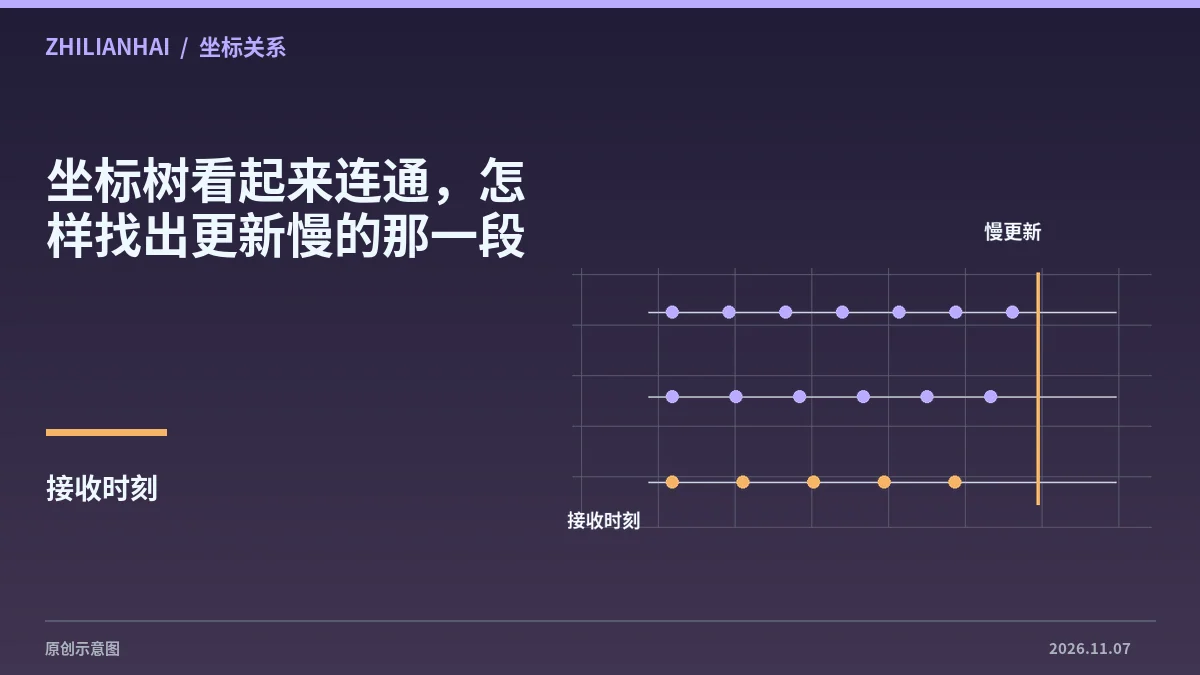 坐标树看起来连通,怎样找出更新慢的那一段坐标树检查只能说明帧关系是否连通。测量变换偶发失败时,可用 tf2 监测工具分段核对发布频率、样本时间和处理延迟,再用同一次…
08-25周二
08-24周一
- 搜狐
2026世界机器人大会圆满落幕,成果丰硕亮点纷呈
8月23日,为期5天的2026世界机器人大会在京落下帷幕,取得了丰硕的成果。这场以“人机共生 产需共融”为主题的国际盛会,通过多层次的交流研
行业综合中国行业综合原文 ↗ - 腾讯网
工信部公开征求人形机器人标准体系建设指南意见 涵盖九大基础通用 ...
智通财经APP获悉,8月24日,工业和信息化部发布关于公开征求《国家人形机器人产业标准体系建设指南(2026版)》(征
行业综合中国人形机器人原文 ↗ - 腾讯网
发布44项新技术、新方案!2026世界机器人大会在北京落幕
为期5天的2026世界机器人大会23日在北京落下帷幕。大众新闻记者在现场获悉,本届大会发布了具身世界模型、绳驱灵巧手、柔性触觉数采
行业综合中国具身智能/通用机器人原文 ↗ - 红星新闻网
广东机器人产业凭什么稳居全国第一梯队?
8月23日,为期5天的2026世界机器人大会(WRC)在北京亦庄落下帷幕。本届大会上,“南粤具匠”集中亮相,超50家广东企业集中参展、参赛,规模稳居全
行业综合中国行业综合原文 ↗ - 中国新闻网
2026世界机器人大会在北京闭幕
中新网北京8月24日电 (记者 陈杭 吕少威 徐婧)为期5天的2026世界机器人大会23日在北京落下帷幕。 从前沿技术的集中亮相,到创新成果的加速转化,从机
行业综合中国具身智能/通用机器人原文 ↗
08-23周日
- 凤凰网
2026世界机器人大会观察:生态协同驱动产业“破壁共生”
在2026世界机器人大会(以下简称“大会”)上,通过遥控器和智慧屏幕,可以远程操控浙江省人形机器人中试平台(以下简称“浙江中试平
行业综合中国人形机器人原文 ↗ - 红板报 on MSN
伽利略全新Galileo X亮相WRC:锚定 “全域移动”,重构陆行具身移动行业逻辑
伽利略Galileo X打造通用底座,实现对全品类移动设备降维替代 ...
行业综合中国具身智能/通用机器人原文 ↗ - 新浪财经
WRC 2026世界机器人大会:机器人产业进入规模化落地关键期,哪些 ...
2026 世界机器人大会 WRC,8 月 19 日‑8 月 23 日在北京亦庄举办,本届大会主题为人机共生、产需
行业综合中国行业综合原文 ↗
08-22周六
08-21周五
08-20周四
- IT之家
Counterpoint:2026 上半年全球人形机器人出货量同比增长近 300%,智元 ...
IT之家 8 月 20 日消息,全球人形机器人行业目前正处于大规模商业化落地的关键阶段。根据
行业综合中国人形机器人原文 ↗ - 网易
2026世界机器人大会在北京召开 京东展台首发超45款机器人新品
2026世界机器人大会在北京召开 京东展台首发超45款机器人新品,机器人,京东,黑科技 ...
行业综合中国行业综合原文 ↗ - 新浪网
2026世界机器人大会开幕,机器人开启“实用”时代
站在“十五五”开局的新起点,现代化产业体系建设持续推进,“人工智能+”行动深入实施,具身智能等新兴产业和未来产业加速布局。机器人作为连
行业综合中国具身智能/通用机器人原文 ↗ - 腾讯网
Counterpoint:2026 年上半年全球人形机器人出货量同比增长近 300%,商用 ...
DoNews8月20日消息,Counterpoint Research 近日的人形机器人
行业综合中国人形机器人原文 ↗
08-19周三
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。