
 智联海
机器人产业信息与服务
产品技术
发布机器人新品、工程技术、研发和应用进展,内容保留发布来源与时间。
产品技术
2026-08-19 — 2026-10-09 · 收录 产品发布 / 技术研发 / AI与软件 · 已筛选 9 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 263 篇 · 第 6 / 30 页
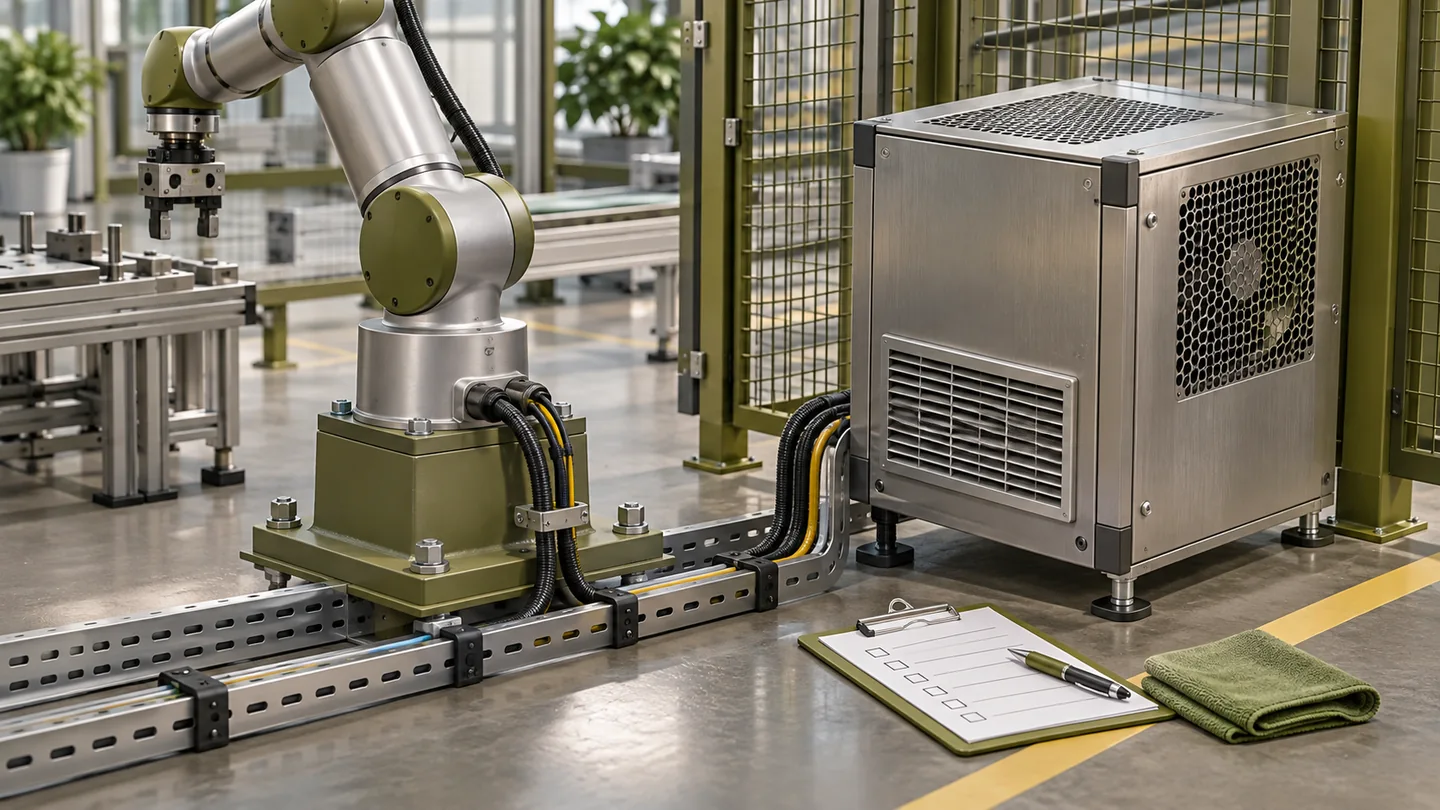 机器人控制柜散热如何纳入安装检查控制柜需要在规定环境下散热。堆放纸箱、遮住进风口或让柜体靠近热源,都可能改变设备运行条件。
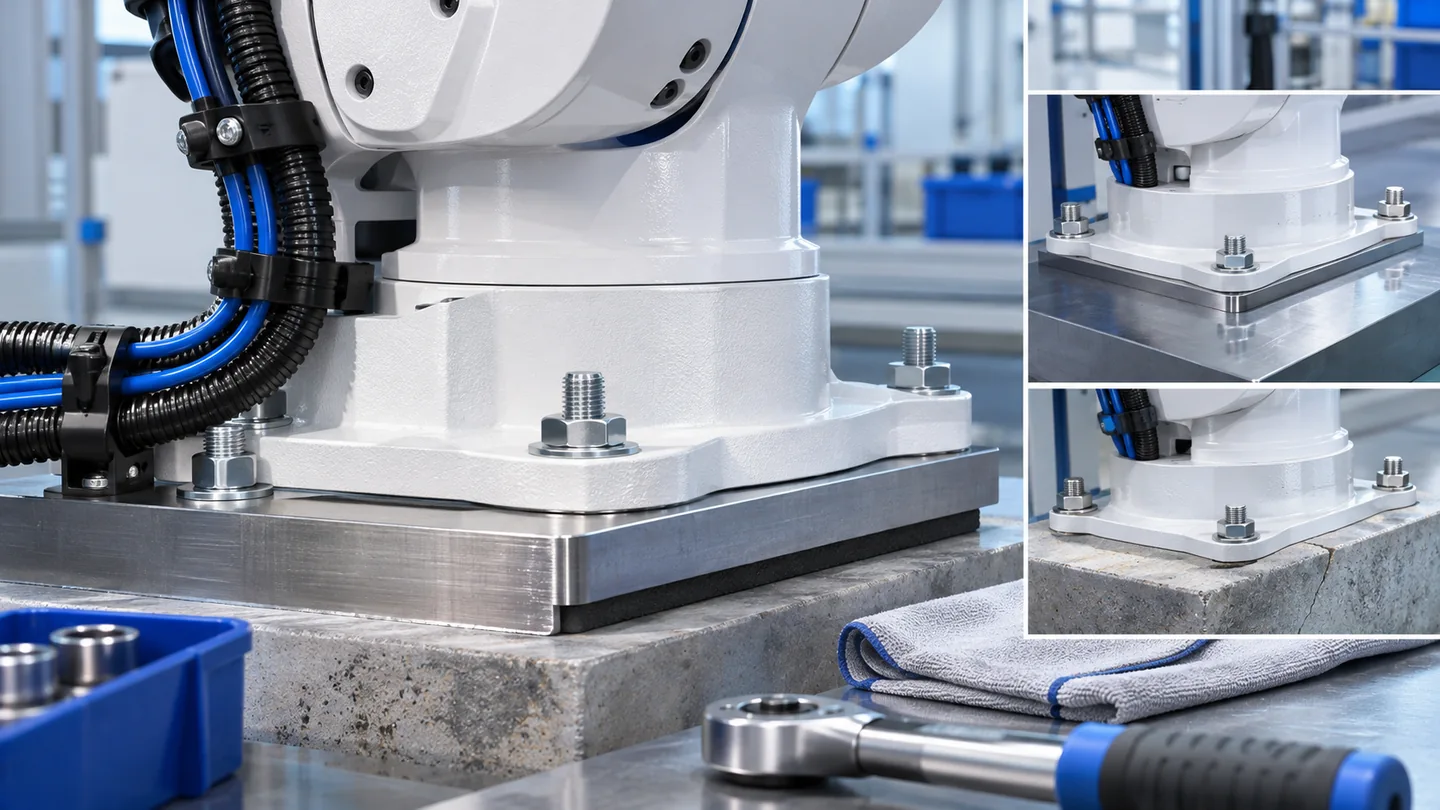 机械臂底座安装面如何影响重复性机器人本体参数符合要求,安装面仍可能成为重复性问题的来源。底座刚度、平整度和现场振动应按机型与应用条件一起检查。
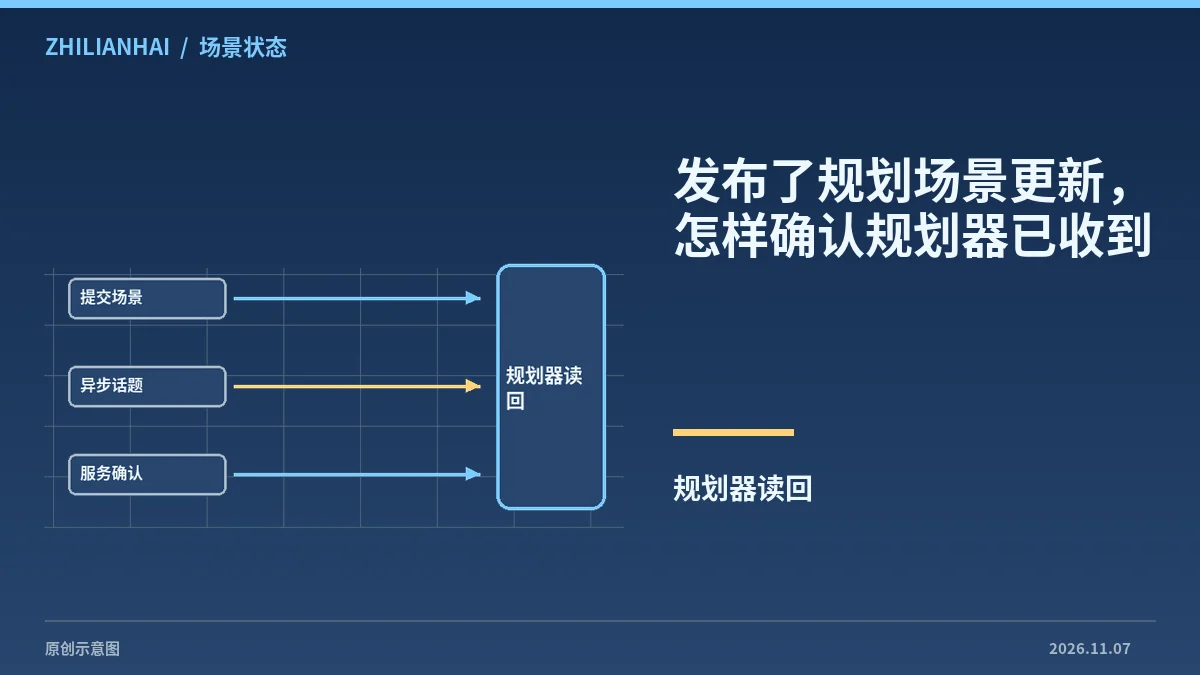 发布了规划场景更新,怎样确认规划器已收到场景消息已发布只表示发送动作完成。MoveIt 教程区分异步话题与等待应用结果的服务。规划依赖刚变动的工件或障碍时,应保留接…
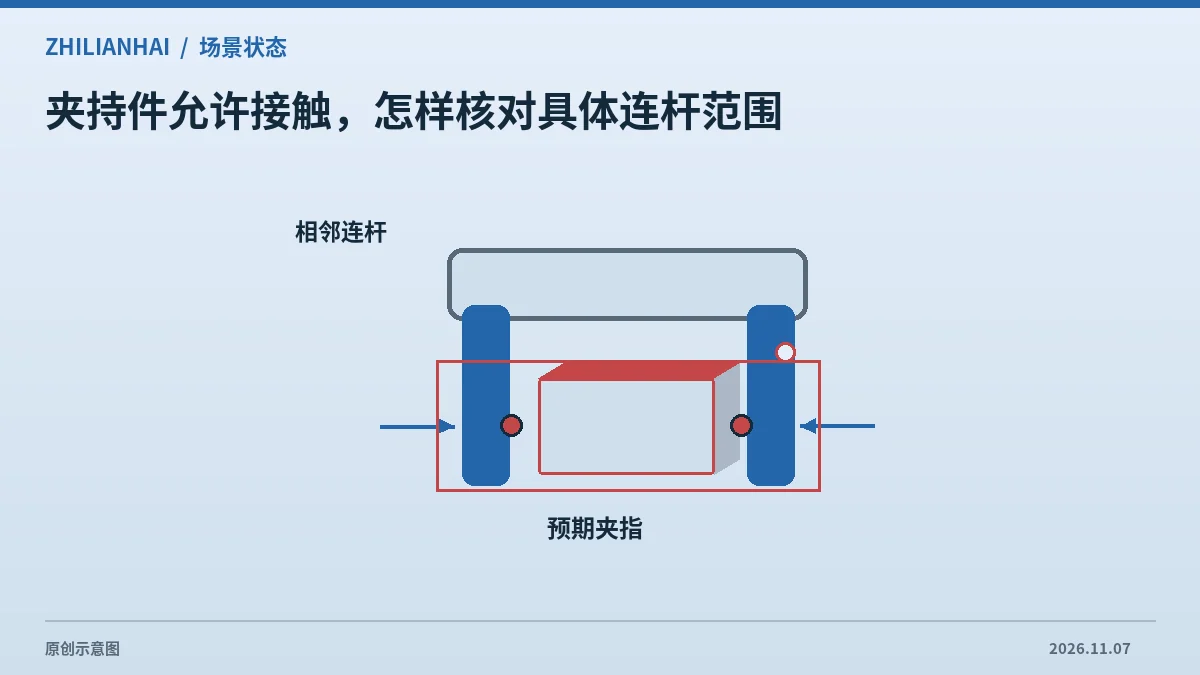 夹持件允许接触,怎样核对具体连杆范围MoveIt 附着对象可指定允许接触的连杆。夹指接触是夹持任务的一部分,其他连杆或周围对象仍需按项目的碰撞配置检查。本文整理…
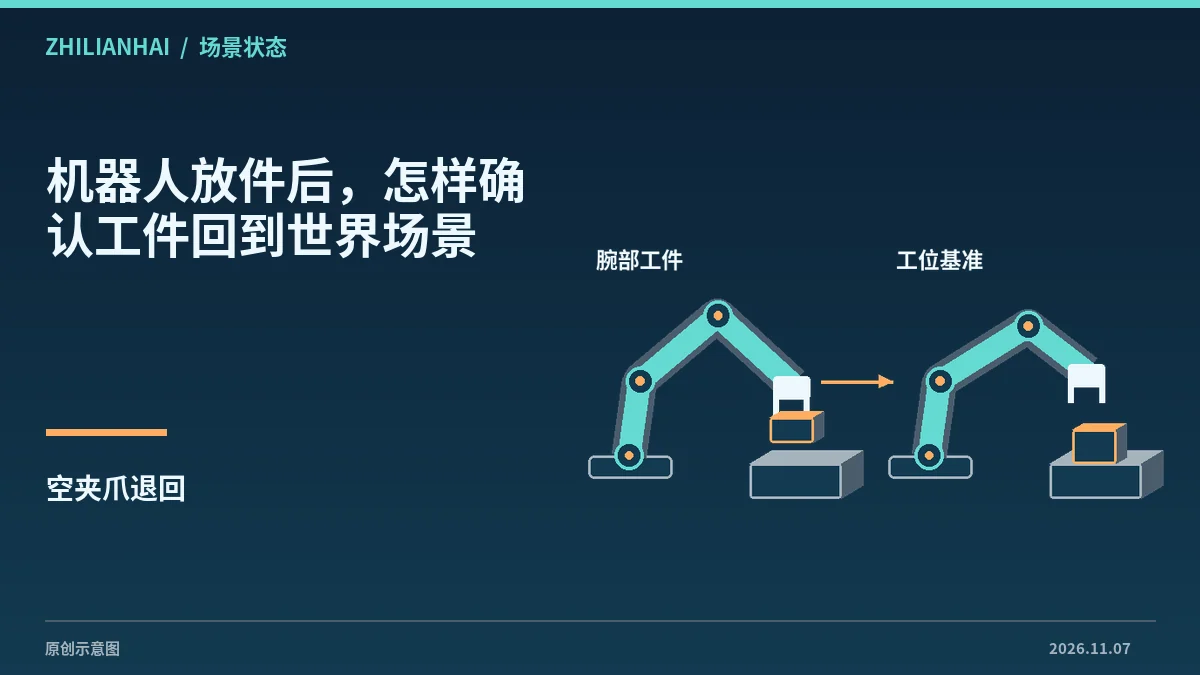 机器人放件后,怎样确认工件回到世界场景放件后只删除机器人上的附着物体,会使规划器看不到留在工位的工件。MoveIt 场景交接需要分别核对解除附着和世界中的重新放置…
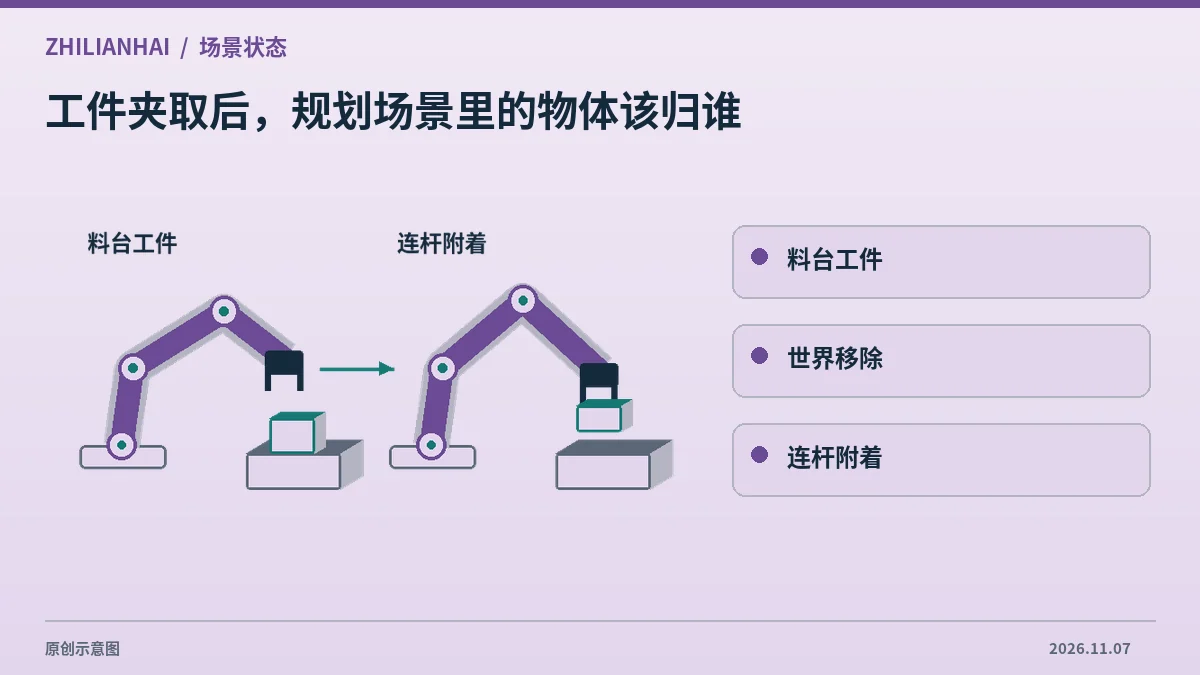 工件夹取后,规划场景里的物体该归谁夹取前的工件属于规划世界,夹取后应作为附着物体随机器人连杆移动。本文用 MoveIt 场景接口示例说明这个交接,重点核对世界…
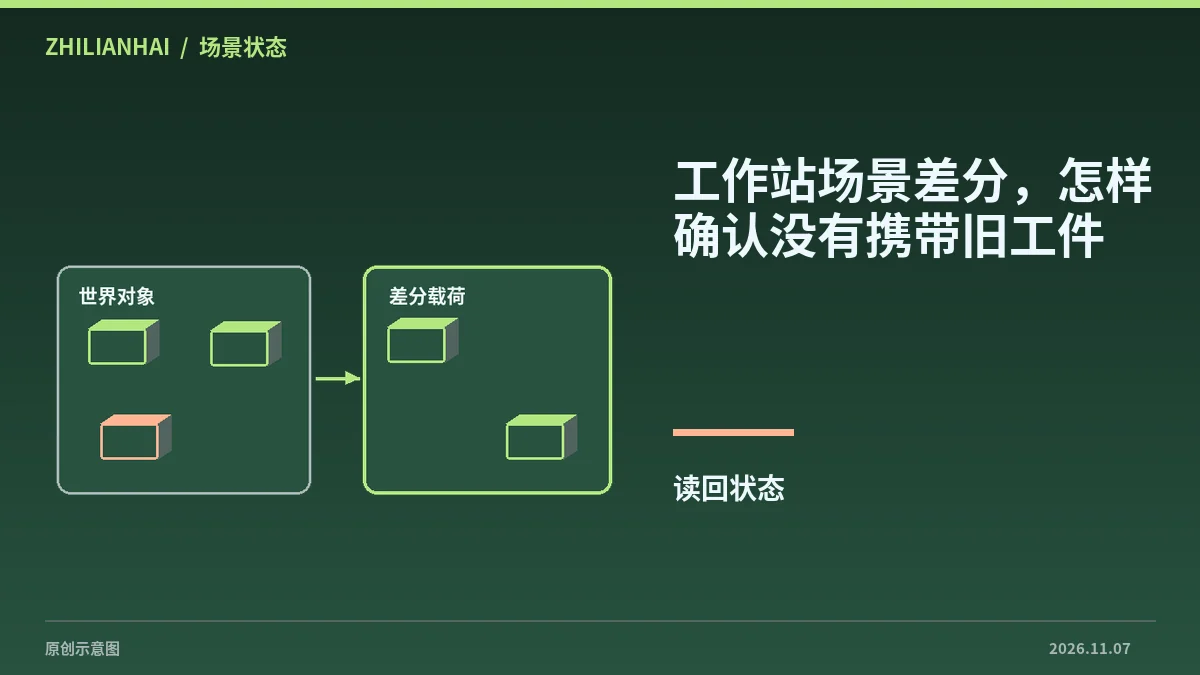 工作站场景差分,怎样确认没有携带旧工件规划场景差分用于提交局部变化。若重复使用同一个消息对象,之前的工件或附着条目可能仍在列表里。核对差分标志、对象身份和发送前后…
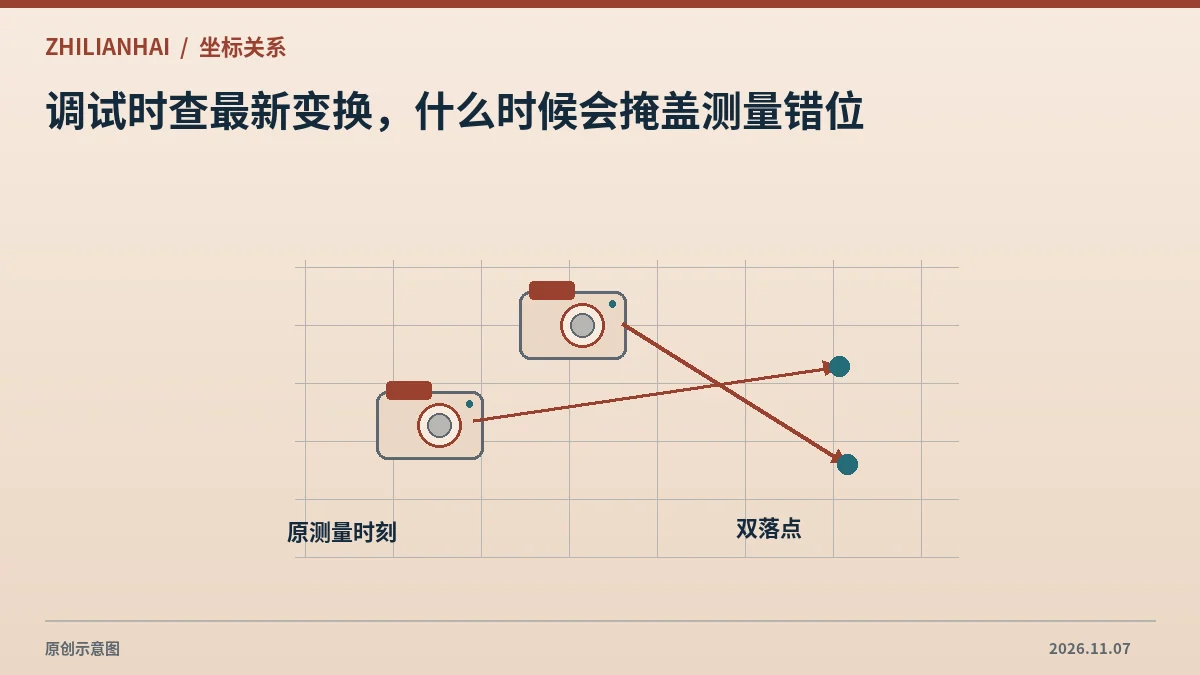 调试时查最新变换,什么时候会掩盖测量错位查询最新可用变换适合某些诊断场景。对采集后才到达的测量,最新变换可能对应机器人的另一姿态,需要比较原时间与最新时间的计算结果…
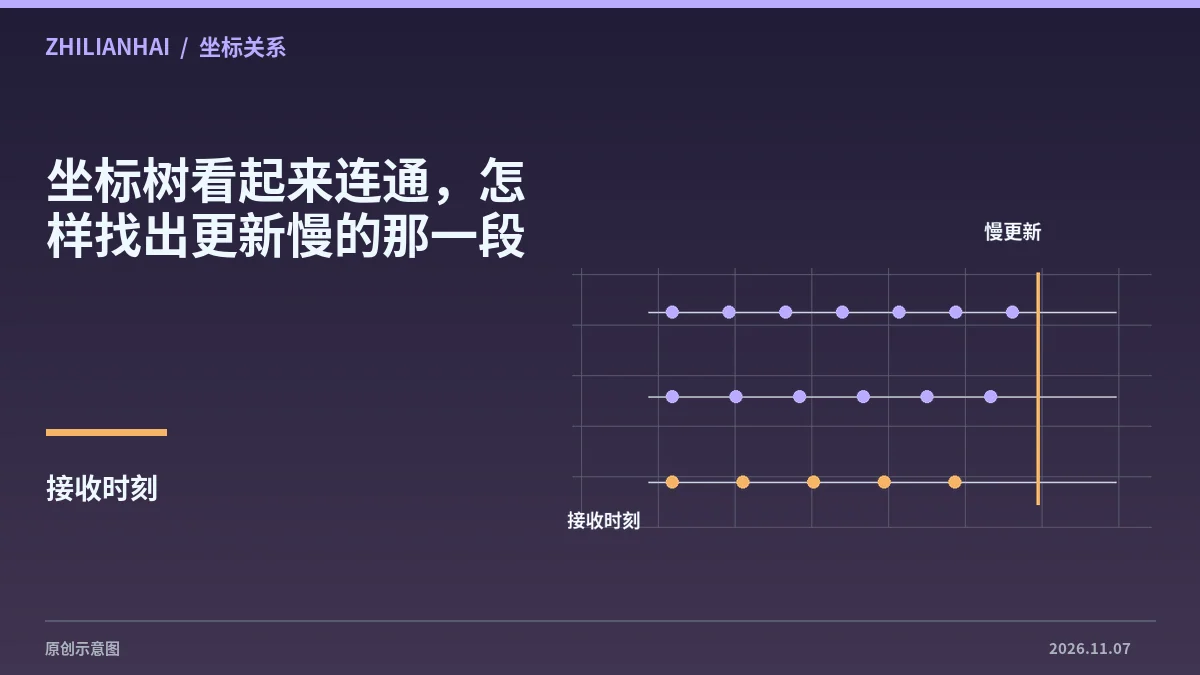 坐标树看起来连通,怎样找出更新慢的那一段坐标树检查只能说明帧关系是否连通。测量变换偶发失败时,可用 tf2 监测工具分段核对发布频率、样本时间和处理延迟,再用同一次…
09-30周三
09-24周四
09-22周二
- cri
“智造湘军”竞逐机器人产业新赛道
这一产业新赛道上,湖南已经积蓄起一定的发展底气。数据显示,2025年,全省智能机器人产业规模接近500亿元,近三年年均复合增速超过30%;拥有国家级、省
行业综合中国工业机器人原文 ↗ - Unite.AI
Intrinsic 在 ROSCon 2026 开源核心机器人能力
Intrinsic 宣布了 Intrinsic Core于 2026 年 9 月 22 日,在多伦多举办的 ROSCo
行业综合中国工业机器人原文 ↗ - 澎湃新闻
李强在上海调研:加快培育壮大新兴产业和未来产业,持续做大做强 ...
中共中央政治局常委、国务院总理李强9月22日在上海调研。他强调,要深入贯彻落实习近平总书记关于发展先进制造业的重要指
行业综合中国工业机器人原文 ↗
09-21周一
09-20周日
09-17周四
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。