
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 85 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 858 篇 · 第 14 / 96 页
 真空夹具抓多孔材料,为什么真空表达标仍掉件?现场核对重点:真空读数、建立时间、保持能力。
 机械臂抓透明件,深度图空洞怎么记录?现场核对重点:透明工件、有效深度、抓取复核。
 标定板标错格子尺寸,机器人测距会怎样?现场核对重点:格距实测、单位核对、尺度验证。
 抓取薄纸箱,夹爪压力怎么验证才不会压坏?现场核对重点:箱体状态、夹持试验、变形检查。
 机器人相机重新调焦后,原标定还能用吗?现场核对重点:焦距状态、图像测量、工位误差。
 机器人视觉换镜头后,抓取区域怎么重新验收?现场核对重点:镜头版本、有效视野、全区合格。
 夹具验收为什么要测放件,而不只测抓得住?现场核对重点:夹持稳定、脱离时点、放置位置。
 视觉工位换相机分辨率,怎样复测边缘定位?现场核对重点:边缘样本、像素坐标、实物偏差。
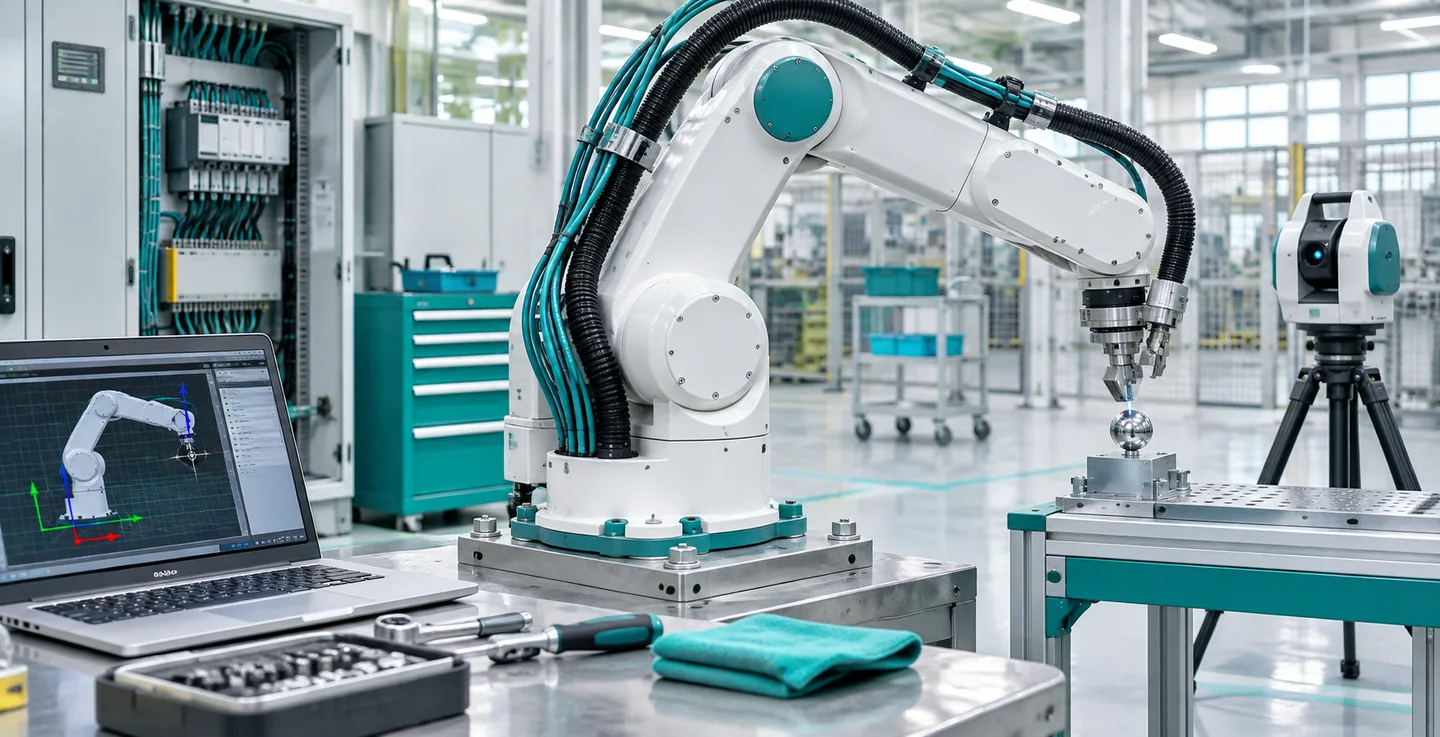 移动设备重新安装机械臂后应复核哪些基准将机械臂重新安装到移动底盘后,即使使用相同零件,底座位置和工具关系也需要按项目要求重新核对。
09-18周五
09-17周四
09-16周三
- 凤凰网资讯频道
灵猴机器人北京基地落地昌平,布局北方市场一期规划年产六千台
北京市机器人产业园(昌平)也将继续围绕机器人产业集聚企业和项目,完善产业服务和承载空间,助力区域机器人产业构建自主可控、协同高
行业综合中国核心零部件原文 ↗ - 搜狐
成都彭州启航:鑫德力智能机器人关键部件基地开工
在智能制造浪潮的推动下,成都鑫德力科技有限公司于9月16日在彭州经开区丽春航空动力产业园正式启动了其智能机器人关键部件研发生产基地项目。这一占地
行业综合中国核心零部件原文 ↗ - 新浪财经
鑫德力智能机器人关键部件研发生产基地在成都彭州开工
9月16日,成都鑫德力科技有限公司智能机器人关键部件研发生产基地项目正式在成都彭州经开区丽春航空动力产业园破土开工。据悉,该项目占地20亩,
行业综合中国核心零部件原文 ↗
09-15周二
09-13周日
09-11周五
09-09周三
09-08周二
09-07周一
09-05周六
08-31周一
08-28周五
08-27周四
08-26周三
08-25周二
08-24周一
08-21周五
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。