
 智联海
统一搜索:文章资料、全国企业名称与机器人分类(独立模块)
机器人产业信息与服务
机器人资讯
发布来源可追溯的机器人产业动态、企业资讯、产品技术和市场观察。
产业新闻
2026-06-30 — 2026-10-09 · 已筛选 18 条
LATEST PUBLISHED
本站最新发布
本站文章按发布时间排序;下方产业新闻索引可独立筛选。
共 858 篇 · 第 14 / 96 页
 真空夹具抓多孔材料,为什么真空表达标仍掉件?现场核对重点:真空读数、建立时间、保持能力。
 机械臂抓透明件,深度图空洞怎么记录?现场核对重点:透明工件、有效深度、抓取复核。
 标定板标错格子尺寸,机器人测距会怎样?现场核对重点:格距实测、单位核对、尺度验证。
 抓取薄纸箱,夹爪压力怎么验证才不会压坏?现场核对重点:箱体状态、夹持试验、变形检查。
 机器人相机重新调焦后,原标定还能用吗?现场核对重点:焦距状态、图像测量、工位误差。
 机器人视觉换镜头后,抓取区域怎么重新验收?现场核对重点:镜头版本、有效视野、全区合格。
 夹具验收为什么要测放件,而不只测抓得住?现场核对重点:夹持稳定、脱离时点、放置位置。
 视觉工位换相机分辨率,怎样复测边缘定位?现场核对重点:边缘样本、像素坐标、实物偏差。
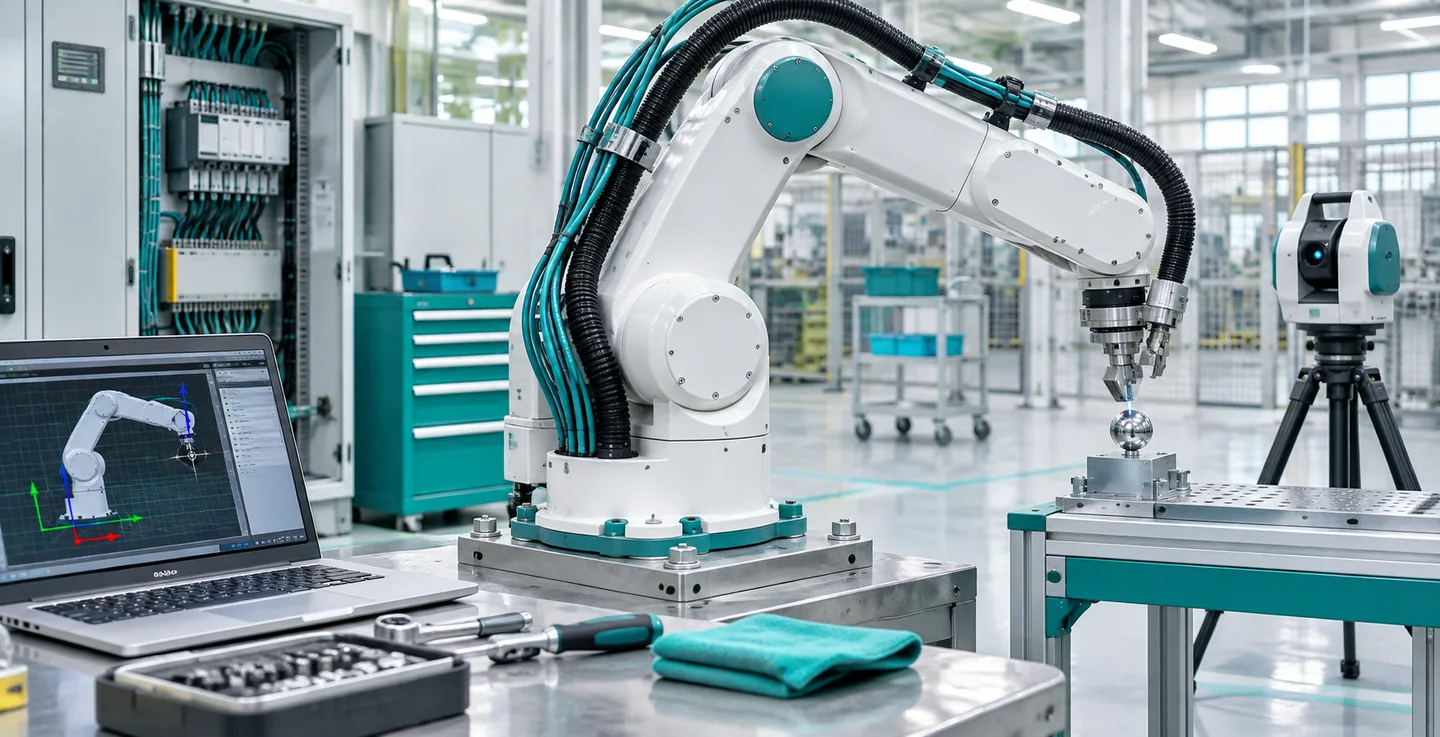 移动设备重新安装机械臂后应复核哪些基准将机械臂重新安装到移动底盘后,即使使用相同零件,底座位置和工具关系也需要按项目要求重新核对。
10-08周四
10-06周二
10-01周四
09-30周三
- Unite.AI
DH-Robotics 在 IROS 2026 上发布 ADH-5-13 五指灵巧手
DH-Robotics 于 2026年9月30日 在匹兹堡举办的 IROS 2026 大会上首次亮相 A
行业综合中国核心零部件原文 ↗ - Unite.AI
AGILINK 机器人手臂进军苏州刺绣,出货量突破 15,000 台
中国机器人公司 AGILINK 表示,其 OmniHand 3 Ultra 灵巧机器人手已由苏州刺绣大师傅湘红教授基础刺
行业综合中国核心零部件原文 ↗ - 新浪财经
Sharpa最新发布的三大新品,把机器人进场景的门槛打了下来
“触觉对灵巧操作的重要性可能大于视觉。” 李一帆在今年8月Sharpa×DQ机器人暴风雪餐厅开业时曾对我们表示:“机器人控制的本
行业综合中国核心零部件原文 ↗ - 智东西 on MSN
机器人“拜师”苏绣!最细的活,最硬的考题
机器人前瞻(公众号:robot_pro) 作者 | 刘俐杉 编辑 | 许丽思 听说机器人甚至已经学会刺绣了? 如果让机器人搬运重物、抓取零件,你可能
行业综合中国核心零部件原文 ↗
09-29周二
09-28周一
09-24周四
09-22周二
09-20周日
09-11周五
09-08周二
08-25周二
08-21周五
企业信息
本栏目企业信息来自智联海企业库。需要补充或更正企业资料,可在 企业目录 中查找对应企业,或通过「联系我们」提交资料核对申请;企业信息上传通道开通后即由本模块承载。